








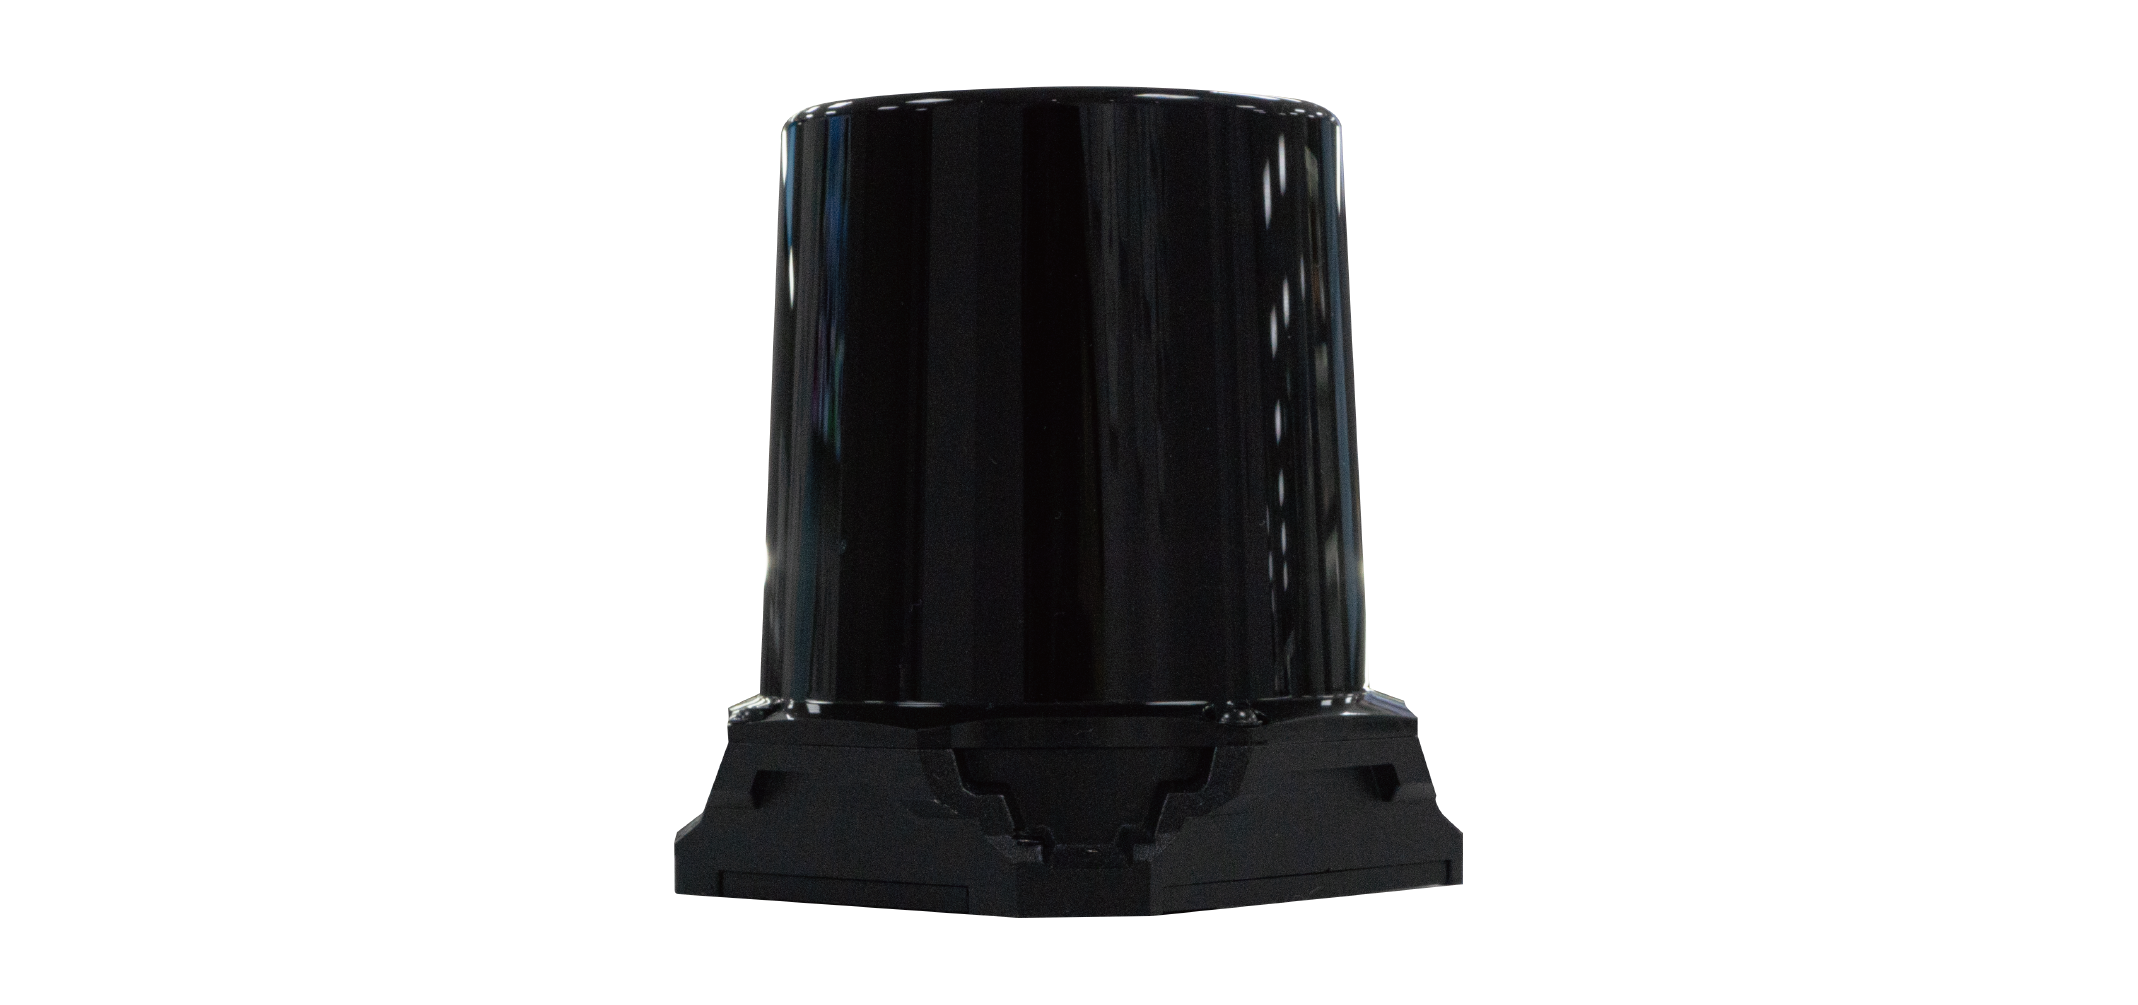
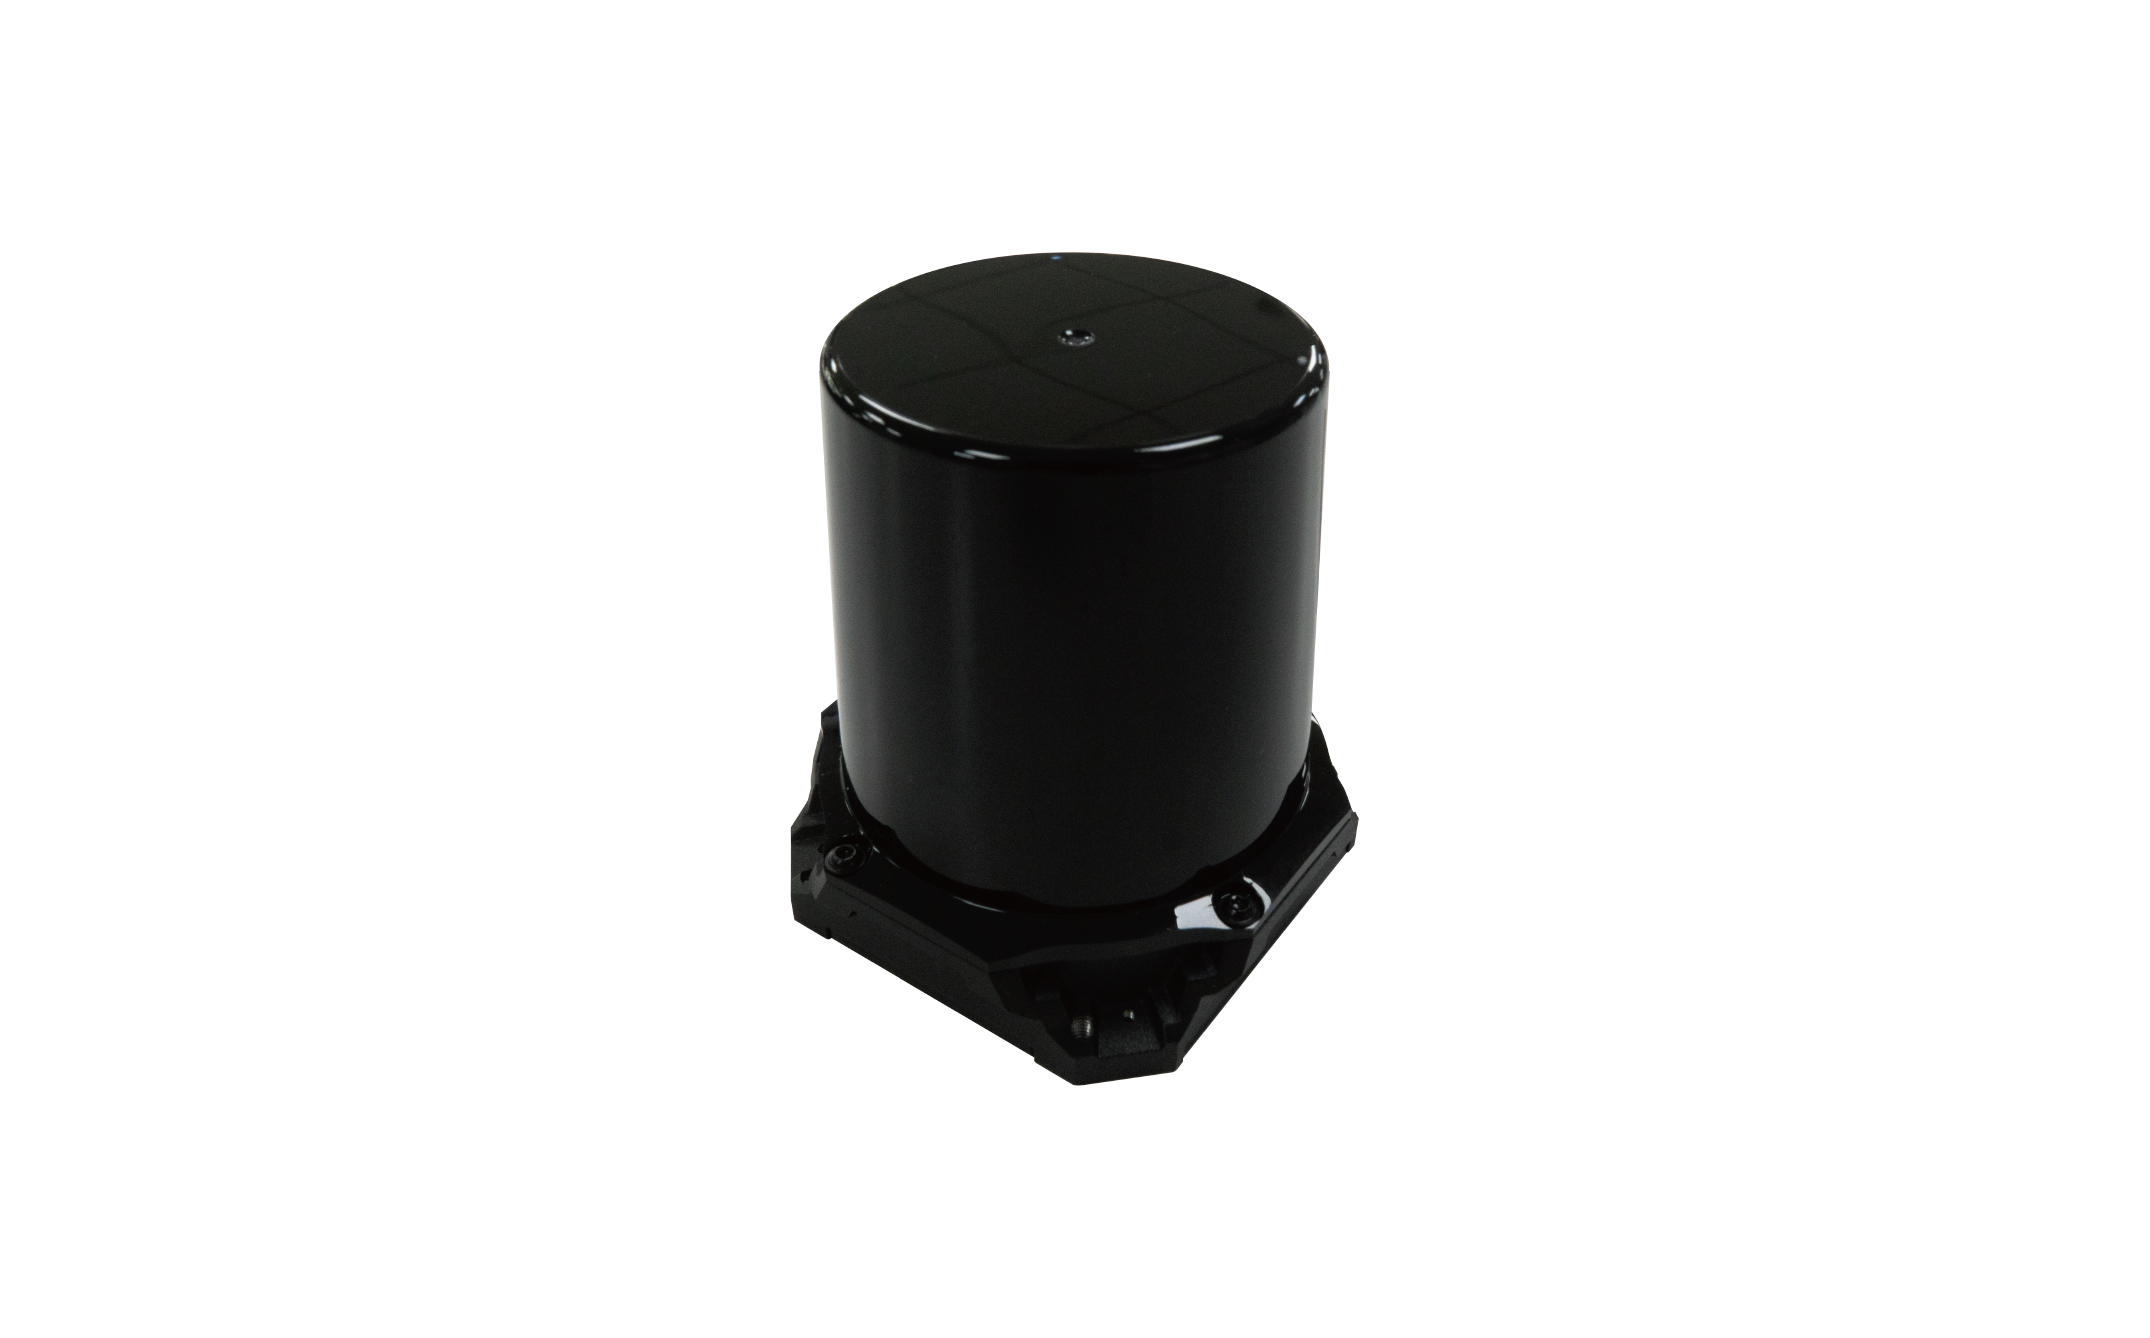
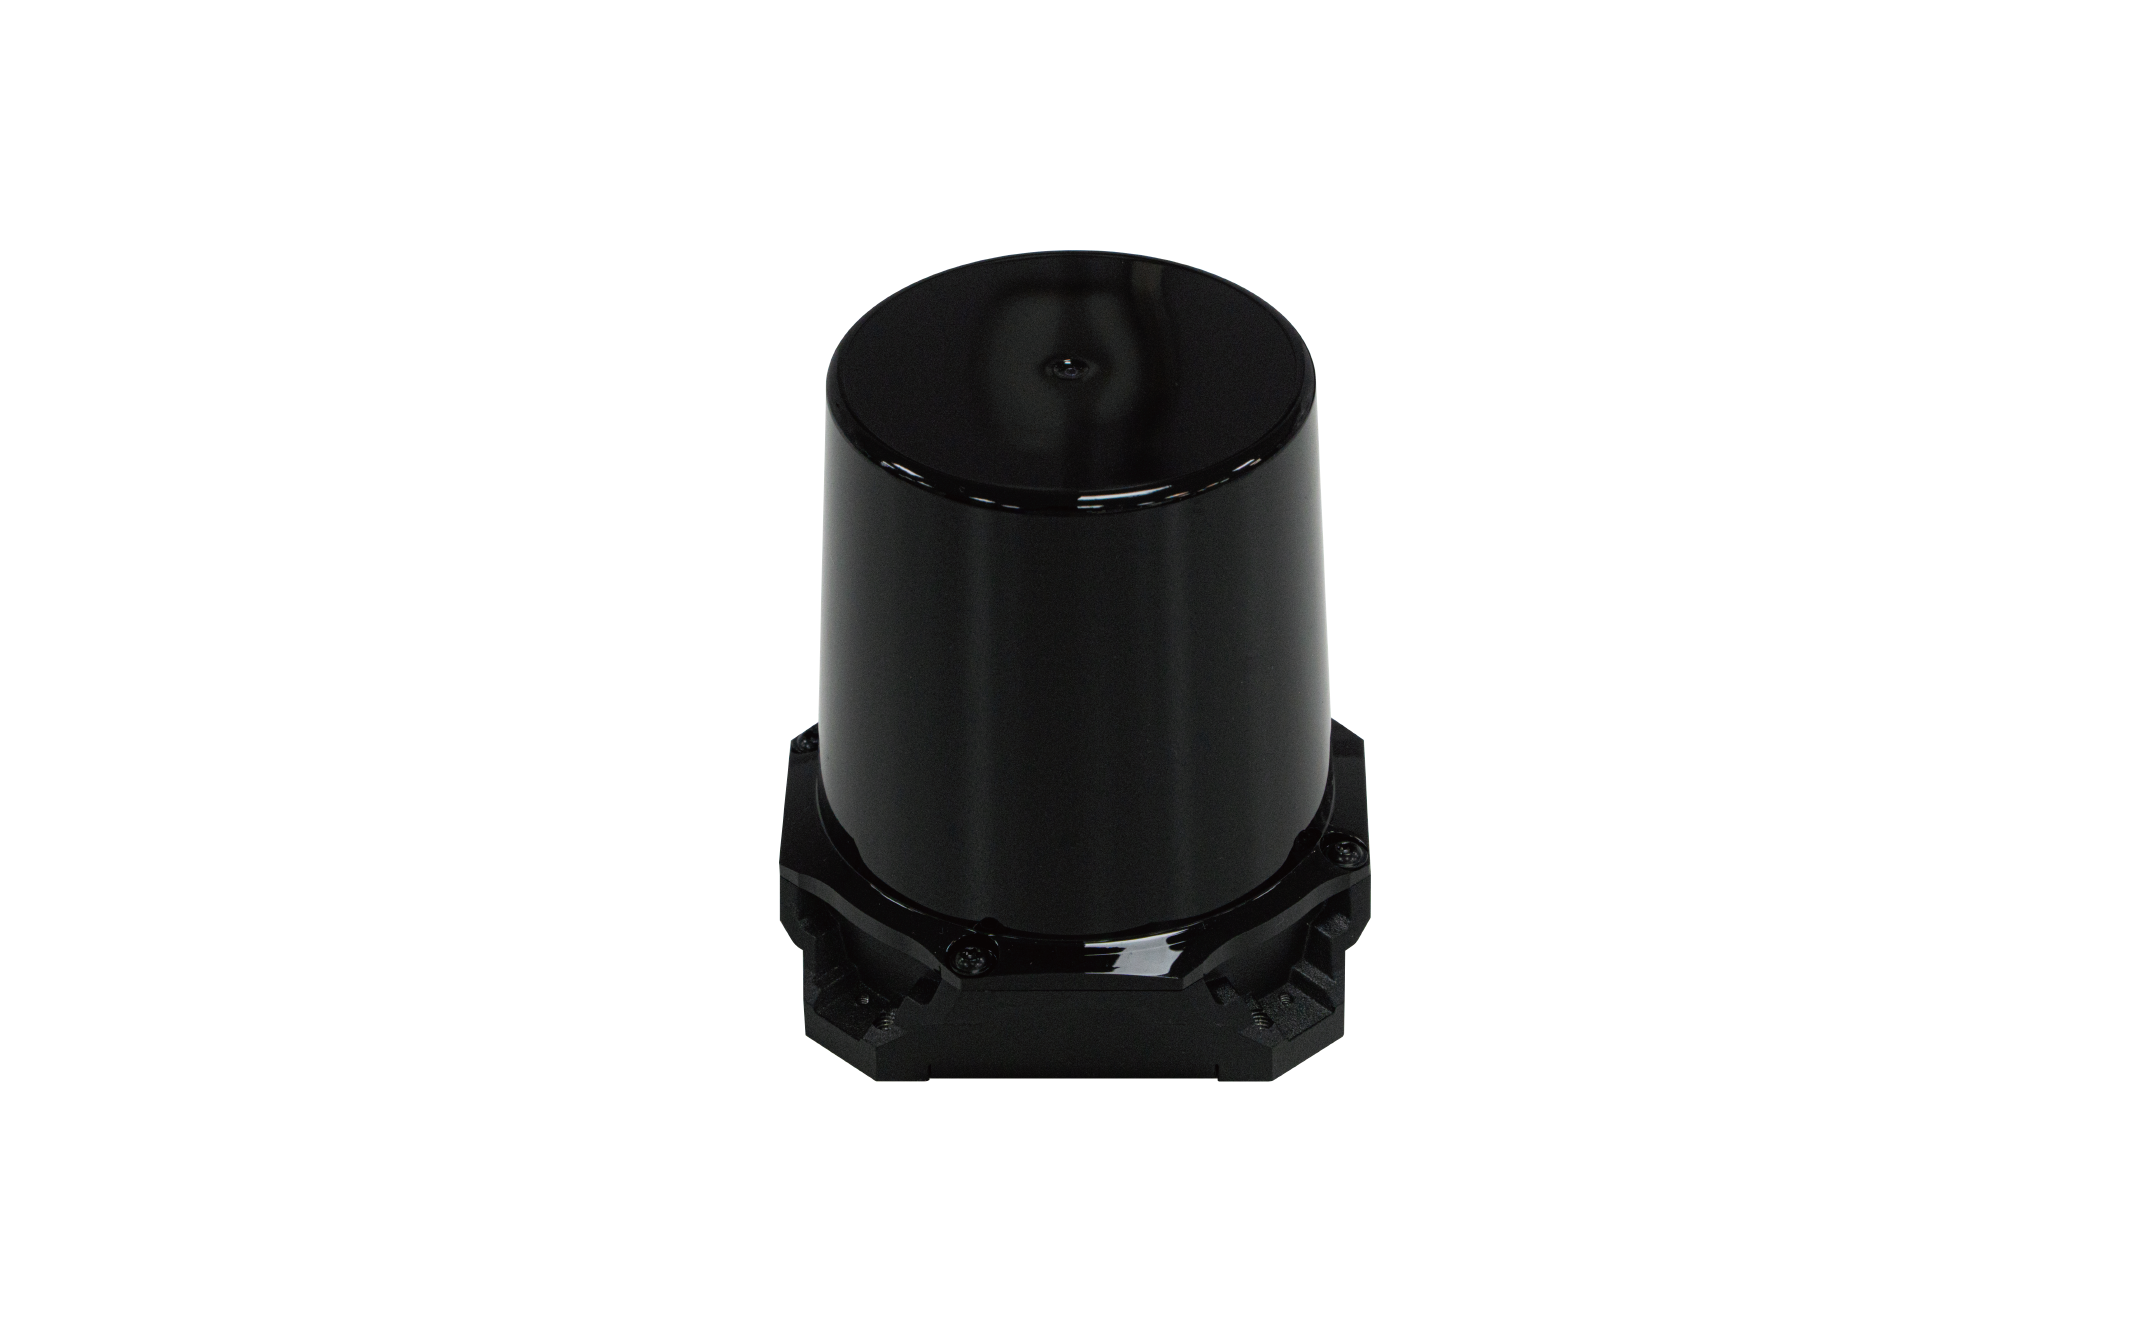
MRL5601
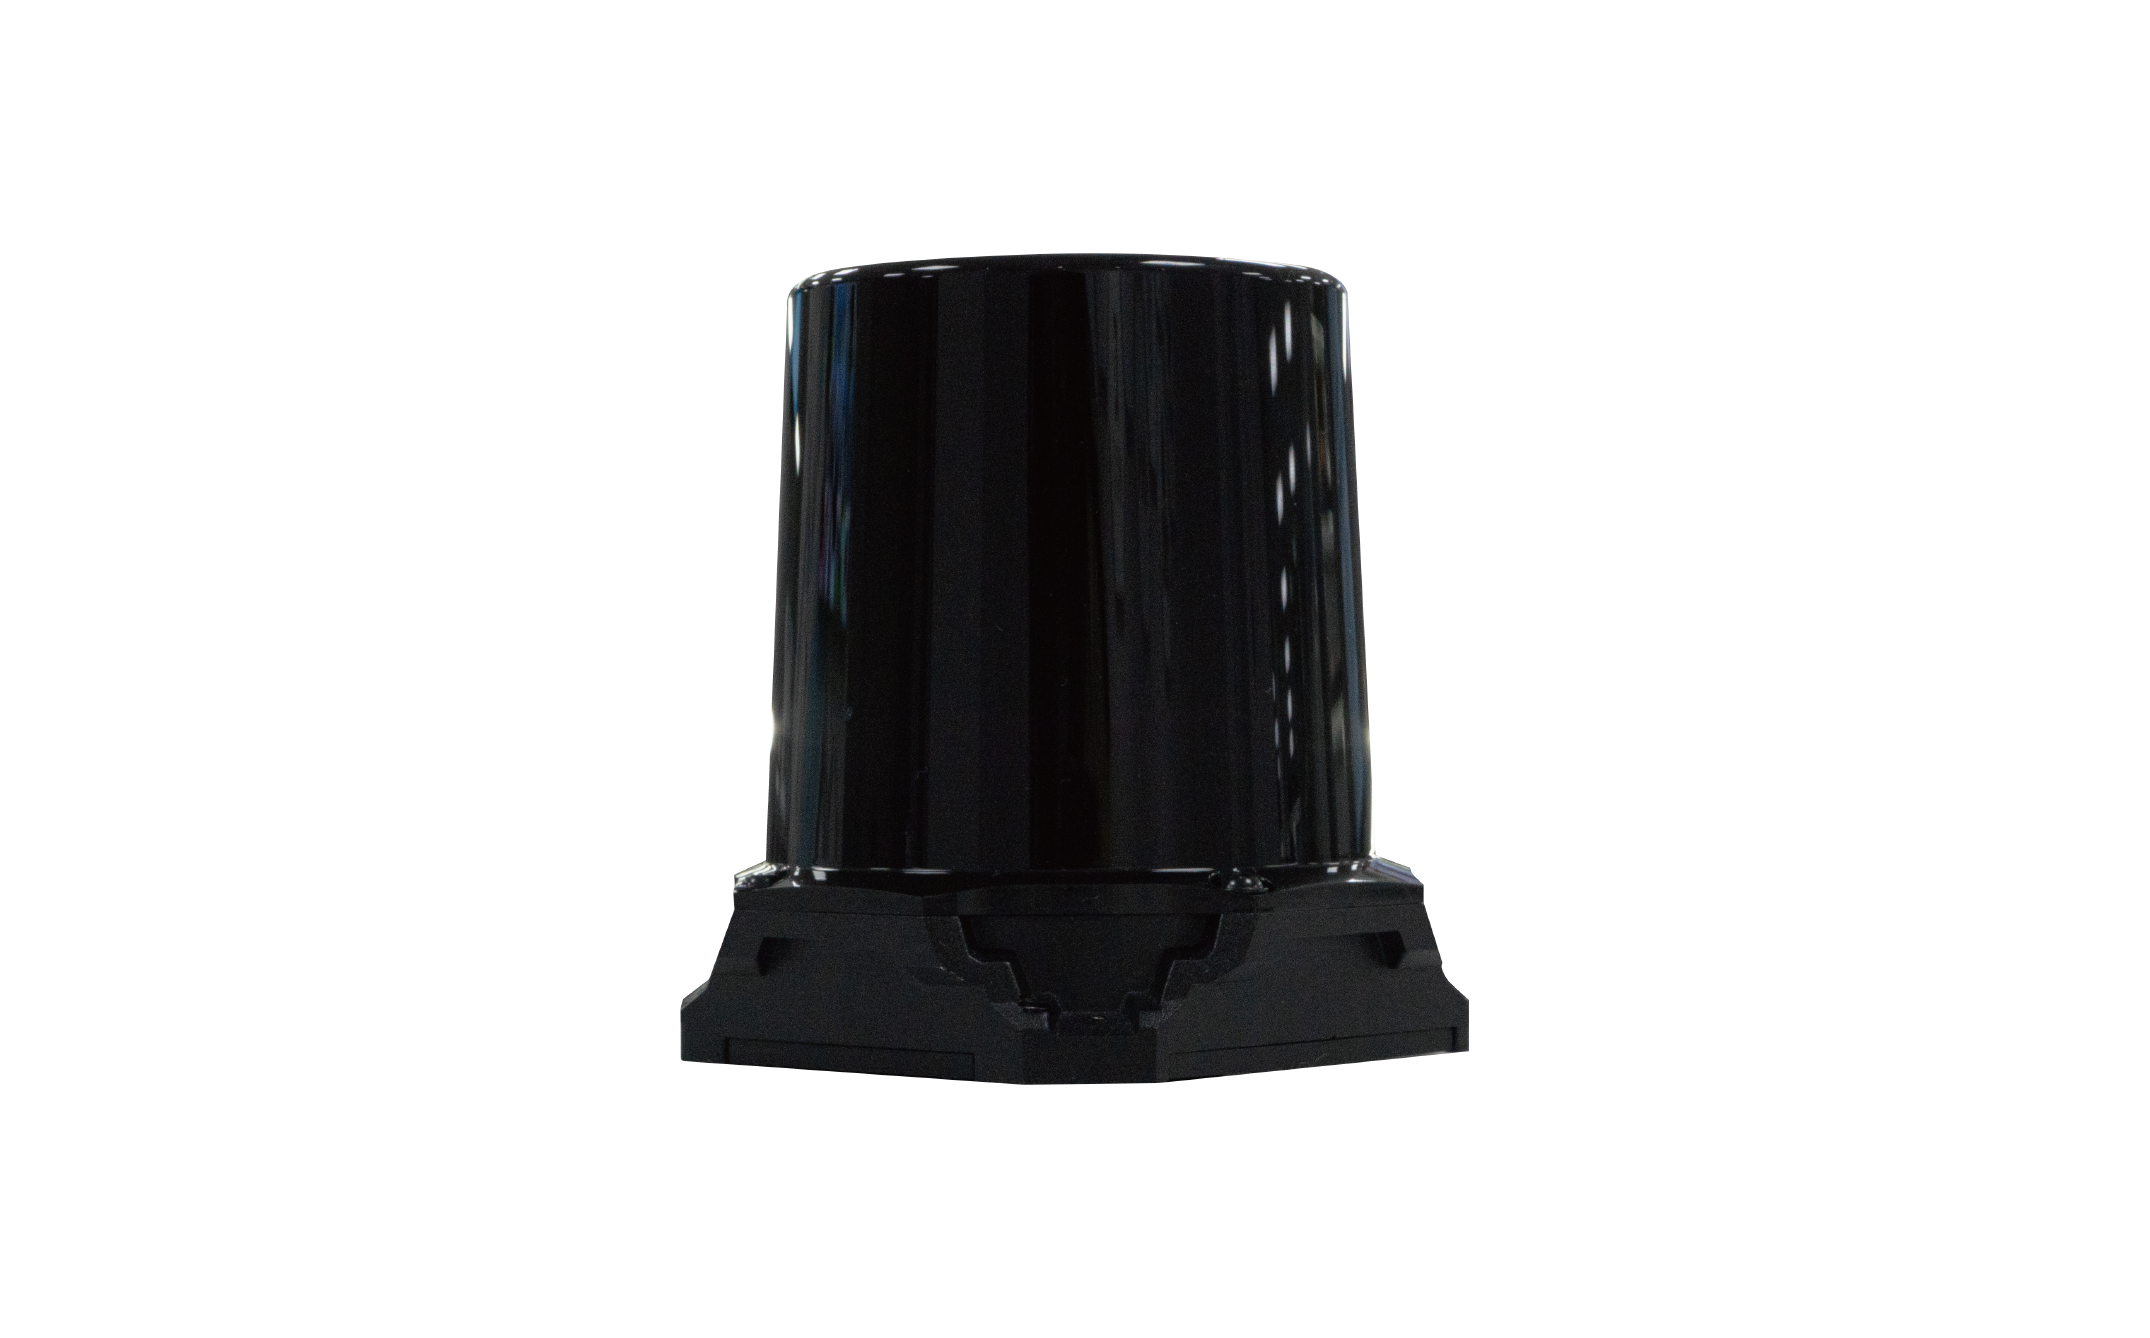
3Dレーザーライダー
遠方距離検出能力:MRL5601レーダーは、反射率90%の物体に対して最小0.05m、最大70mの範囲を検出可能です。
超広角:MRL5601は優れた超広角スキャン能力を備え、視野角(FOV)は水平方向360°、垂直方向90°(-42°~48°)に拡張されています。堅牢で信頼性の高い機械構造により、縦型および横型の取り付けが柔軟に行え、天井設置型ナビゲーション方式と水平設置型ナビゲーション方式を自由に切り替えることができます。
高分解能能力:独自のTriaxial OctagonTM三軸縦方向非反復スキャン技術と、高主周波数オンチップTDC技術を組み合わせることで、毎秒数十万点の高精度ポイントクラウドを出力します。ポイントクラウドのカバレッジ率が向上し、より豊富なディテールを検出可能となり、スマートロボットの障害物回避、ナビゲーション、認識のニーズを満たすポイントクラウド形状を提供します。
IMUモーションモニタリング技術:コンパクトなボディと便利なIMU同期出力により、物体の加速度、角速度、姿勢情報をリアルタイムで検出できます。ポイントクラウドデータとIMUデータを統合し、運動学モデルによる状態推定を行うことで、動的環境下でも高精度な位置決めと地図作成を実現します。
スマート回転バランス技術:独自かつ特許を取得したSmart Duo-Gyro™サポートによるスマート回転バランス技術は、複合軸センサーにおいて複数のモーター起動・停止時に発生する「ジャイロ効果」による振動を完全に解決します。複合軸システムの多様な回転速度組み合わせに対応し、静かで滑らか、静音な起動・停止を実現し、ロボットの動作に静穏で安定した環境を提供します。
高い信頼性:MRL5601は優れた性能だけでなく高い信頼性を備えており、-20℃~55℃の動作温度範囲およびIEC-60825 Class 1(人眼安全等級)に適合しています。
多重設定方法:MRL5601はイーサネットポートでの設定をサポートしており、PC上でオンラインアップグレードや設定機能を実現できます。
非反復スキャンモード:MRL5601は巧妙かつ信頼性の高い光学・構造設計により非反復スキャンを実現し、より豊富なディテールを検出可能で、さまざまなアプリケーションシーンに適応します。非反復スキャンモードでは、MRL5601は高い視野カバレッジ率を誇ります。積分時間を長くするほど視野カバレッジ率は顕著に増加し、より豊富なディテールを検出できます。MRL5601は、対応する-42°~48°の空間視野内において、特定のポイントクラウド形状を示します。
超広角:MRL5601は優れた超広角スキャン能力を備え、視野角(FOV)は水平方向360°、垂直方向90°(-42°~48°)に拡張されています。堅牢で信頼性の高い機械構造により、縦型および横型の取り付けが柔軟に行え、天井設置型ナビゲーション方式と水平設置型ナビゲーション方式を自由に切り替えることができます。
高分解能能力:独自のTriaxial OctagonTM三軸縦方向非反復スキャン技術と、高主周波数オンチップTDC技術を組み合わせることで、毎秒数十万点の高精度ポイントクラウドを出力します。ポイントクラウドのカバレッジ率が向上し、より豊富なディテールを検出可能となり、スマートロボットの障害物回避、ナビゲーション、認識のニーズを満たすポイントクラウド形状を提供します。
IMUモーションモニタリング技術:コンパクトなボディと便利なIMU同期出力により、物体の加速度、角速度、姿勢情報をリアルタイムで検出できます。ポイントクラウドデータとIMUデータを統合し、運動学モデルによる状態推定を行うことで、動的環境下でも高精度な位置決めと地図作成を実現します。
スマート回転バランス技術:独自かつ特許を取得したSmart Duo-Gyro™サポートによるスマート回転バランス技術は、複合軸センサーにおいて複数のモーター起動・停止時に発生する「ジャイロ効果」による振動を完全に解決します。複合軸システムの多様な回転速度組み合わせに対応し、静かで滑らか、静音な起動・停止を実現し、ロボットの動作に静穏で安定した環境を提供します。
高い信頼性:MRL5601は優れた性能だけでなく高い信頼性を備えており、-20℃~55℃の動作温度範囲およびIEC-60825 Class 1(人眼安全等級)に適合しています。
多重設定方法:MRL5601はイーサネットポートでの設定をサポートしており、PC上でオンラインアップグレードや設定機能を実現できます。
非反復スキャンモード:MRL5601は巧妙かつ信頼性の高い光学・構造設計により非反復スキャンを実現し、より豊富なディテールを検出可能で、さまざまなアプリケーションシーンに適応します。非反復スキャンモードでは、MRL5601は高い視野カバレッジ率を誇ります。積分時間を長くするほど視野カバレッジ率は顕著に増加し、より豊富なディテールを検出できます。MRL5601は、対応する-42°~48°の空間視野内において、特定のポイントクラウド形状を示します。
推奨適用タイプ
フォークリフト型
背負い型
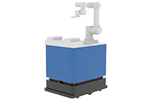
協調(複合)型
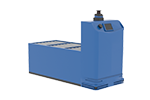
コンベア型
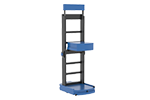
ケースハンドリング型
マクナミーホイール型
けん引型
屋外型

ローダ

ローラー

シャトル

衛生車
基本パラメータ
型番 | MRL5601 |
レーザー波長(nm) | 905 |
人の目に安全な等級 | クラス1 人眼安全(IEC60825-1:2014) |
最大測定範囲 | 80m(反射率90%時) 30m(反射率10%時) |
近距離の死角 | 0.05m |
FOV | 360°*90°(-42°-48°) |
サンプリング周波数 | 300,000点/秒(二重線モード)150,000点/秒(単線モード) |
全体出力 | 30Hz |
スキャン方式 | 非重複スキャン |
測定精度 | 繰り返し測定精度±15mm |
角分解能 | 0.3°(H)/0.36°(V)(積分時間1秒)0.15°(H)/0.36°(V)(積分時間2秒) |
角精度 | ≤0.2° |
IMUサンプリングレート | 200Hz |
姿勢知覚の次元 | 3軸加速度+3軸ジャイロスコープ |
耐光性 | 100Klux |
作業環境温度 | -20℃-55℃ |
保存環境温度 | -30℃-70℃ |
関連ソリューション
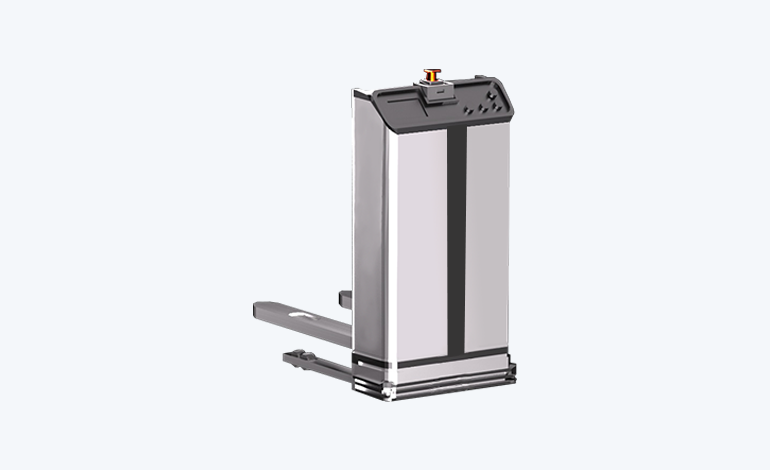
フォークリフト型
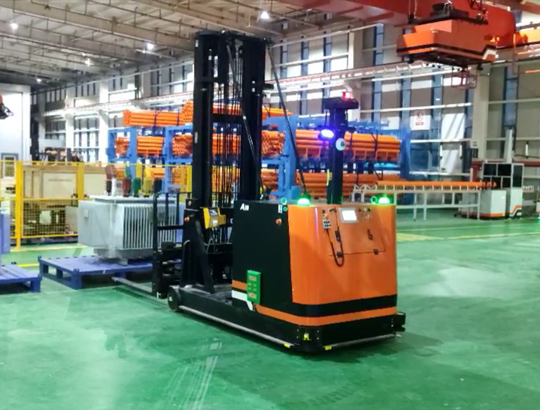
フォークリフト移動ロボットは、高さの異なるパレット積みされた荷物の積み込み、積み下ろし、段積み、搬送などの自動作業に適しており、専用車両を追加することなく、パレット積みされた荷物の入港に必要な一連の吊り上げ、積み込み、搬送を完了できます。工場作業場における物流の無人化・無人化を実現します。
フォークリフト移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、オプションの9つのカテゴリに主に分類されます。機能、ユニットモジュール構成が大きい。
詳細の表示
フォークリフト移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、オプションの9つのカテゴリに主に分類されます。機能、ユニットモジュール構成が大きい。
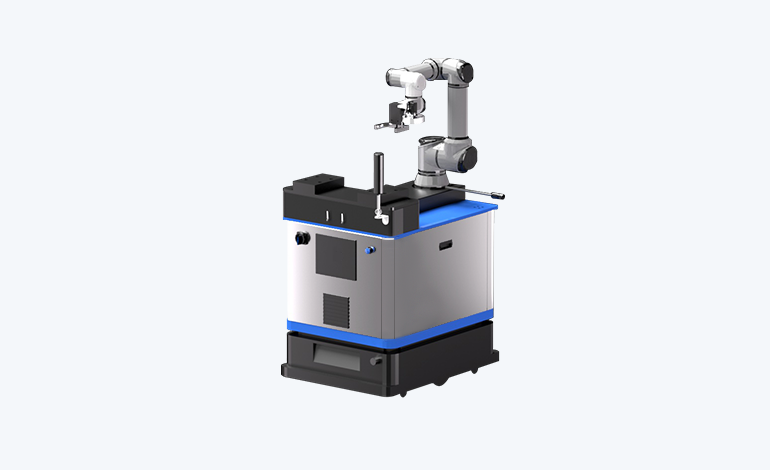
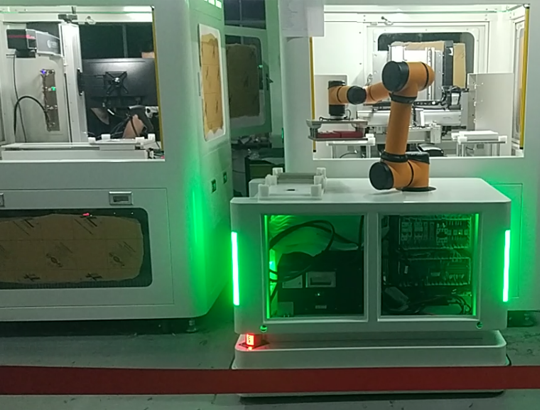
協調(複合)型
協働移動ロボットは、AGVにロボットアームを搭載した複合型ロボットで、搬送・投入・取出し・画像検査を実現します。システムは、制御、ナビゲーション、駆動、安全、通信、電源など9つの機能モジュールで構成されます。
詳細の表示
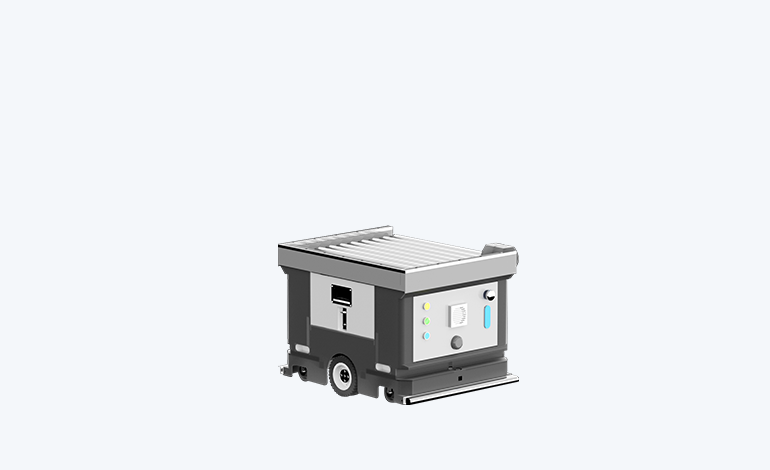
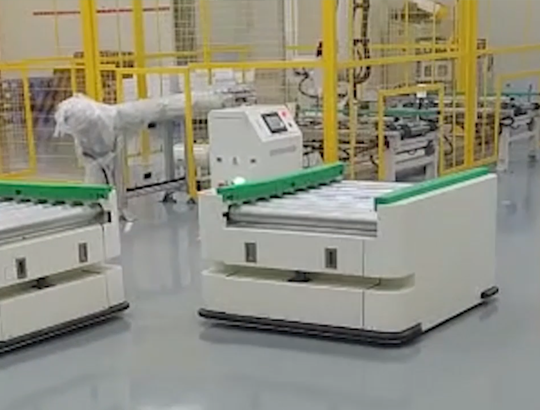
コンベア型
コンベア型移動ロボットは、無人ハンドリングシャーシにローラー機構を付加した生産ラインドッキングロボットで、作業場や倉庫、生産ライン、生産設備間のシームレスな接続を実現します。
コンベア型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、主に制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、オプション機能に分かれます。大規模なユニットモジュール構成。。
詳細の表示
コンベア型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、主に制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、オプション機能に分かれます。大規模なユニットモジュール構成。。
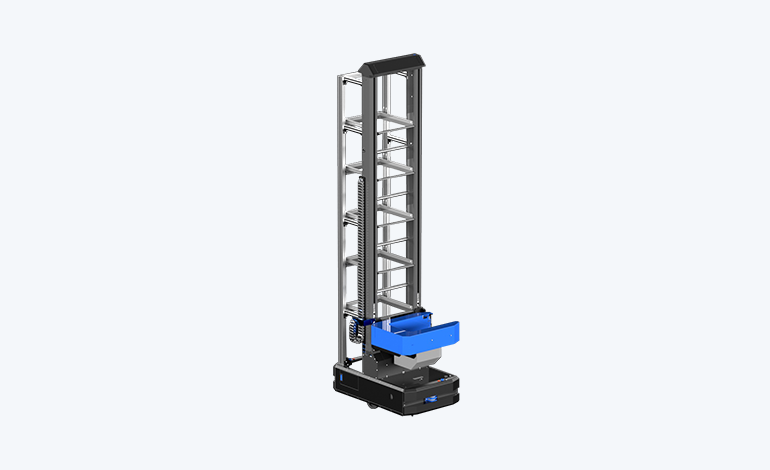
コンテナタイプ
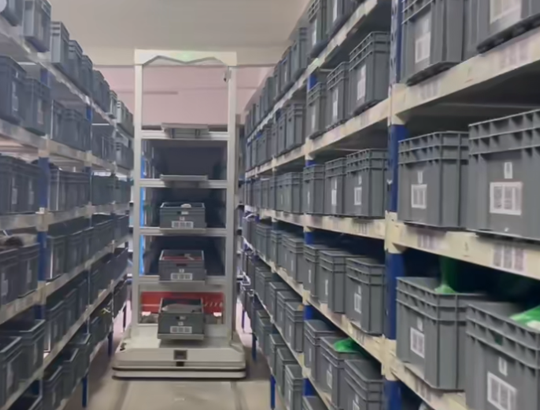
多段箱ロボットは、複数の箱のインテリジェントなピッキング、アクセス、搬送を実現するインテリジェント物流ハンドリング装置です。軌道を使わずに前進、後進、方向転換が可能で、自律航法、アクティブ障害物回避、自動充電などの機能を備えている。
ボックス型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、豊富なユニットモジュール構成とオプション機能を搭載。
詳細の表示
ボックス型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、豊富なユニットモジュール構成とオプション機能を搭載。
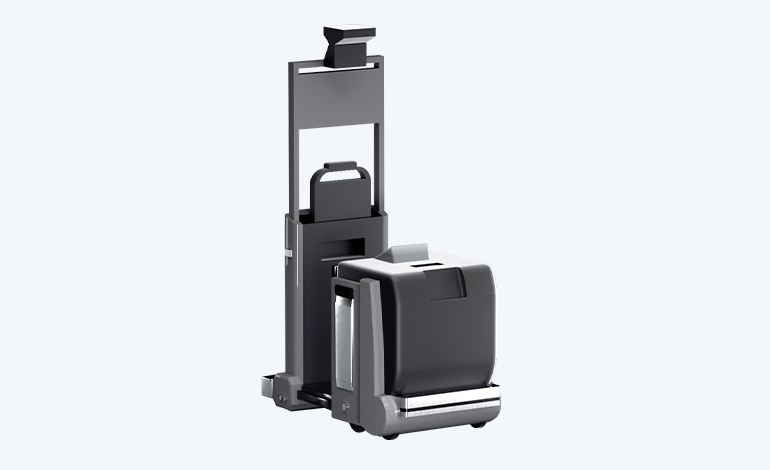
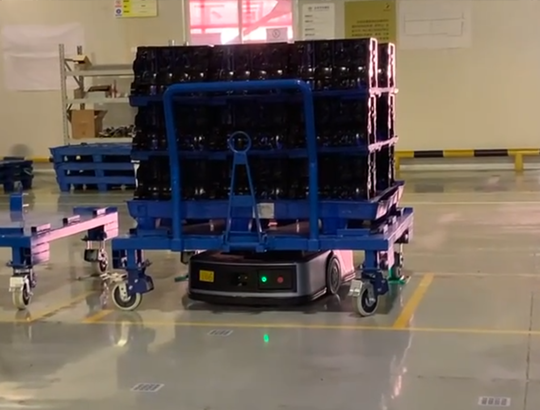
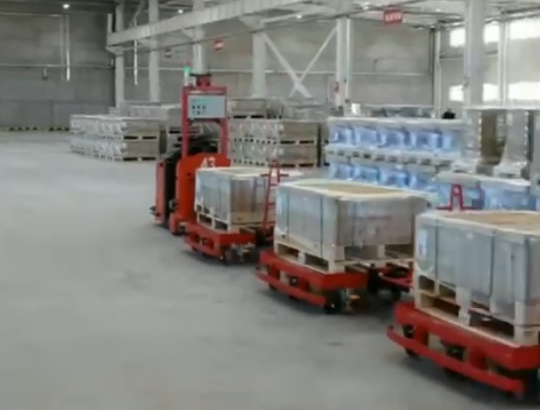
けん引型
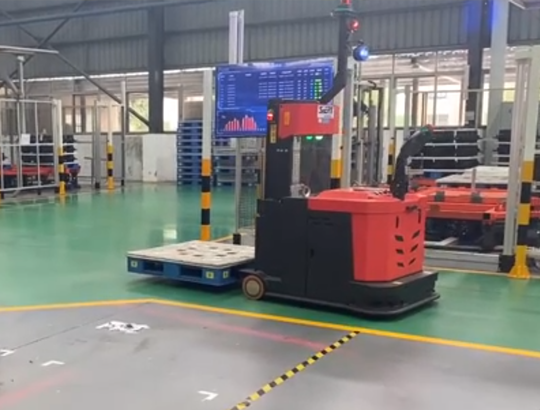
けん引移動ロボットは、テールフックを使用して材料トロリーを牽引し、複数の材料トロリーを同時に牽引して、効率的なハンドリングを実現し、輸送効率を向上させることができます。生産現場での資材台車の移動や作業場への資材台車の搬送などに適しています。
けん引移動ロボットの全体的なソリューションは、主に、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、およびオプションの追加機能などのユニットモジュールに分かれています。 。
詳細の表示
けん引移動ロボットの全体的なソリューションは、主に、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、およびオプションの追加機能などのユニットモジュールに分かれています。 。
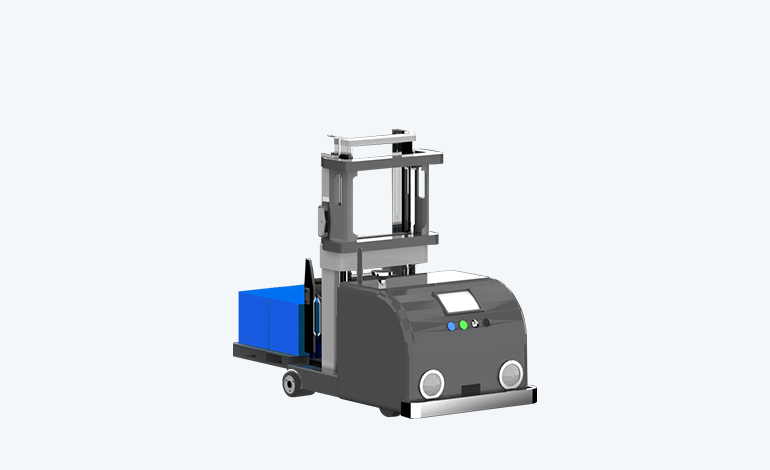
重量型
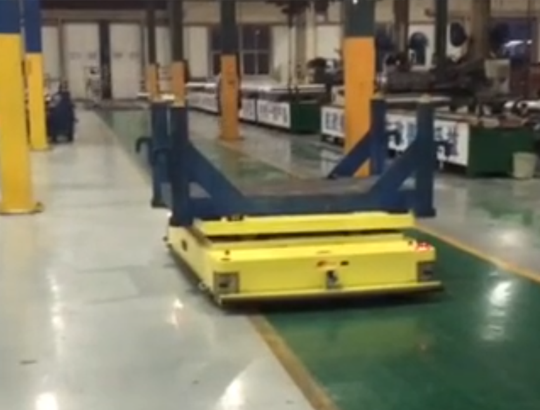
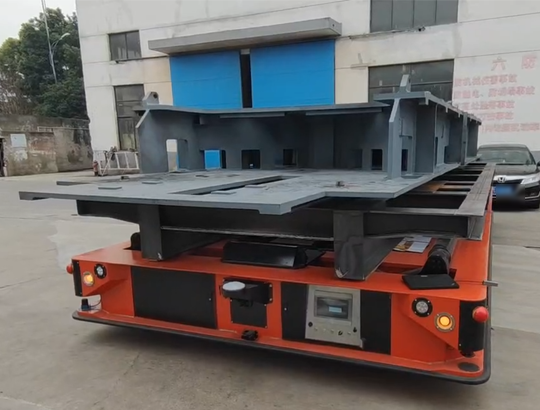
重量移動ロボットはバッテリーまたは内燃エンジンを動力とし、高出力モーター、減速機、ユニバーサル駆動輪を備え、柔軟な操作を実現し、車速調整、揚力補償、車両ブレーキなどの万能機能を備えています。ステアリング、自由経路計画、自動誘導、オンライン急速充電、複数車両グループ化連携などの機能を備え、インテリジェント車両を集中配車および管理できます。
大型移動ロボットの全体的なソリューションは、主に、車両の機能に応じて、制御システム、ナビゲーションセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、およびオプションの追加機能などのユニットモジュールに分かれています。移動ロボット。
詳細の表示
大型移動ロボットの全体的なソリューションは、主に、車両の機能に応じて、制御システム、ナビゲーションセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、およびオプションの追加機能などのユニットモジュールに分かれています。移動ロボット。
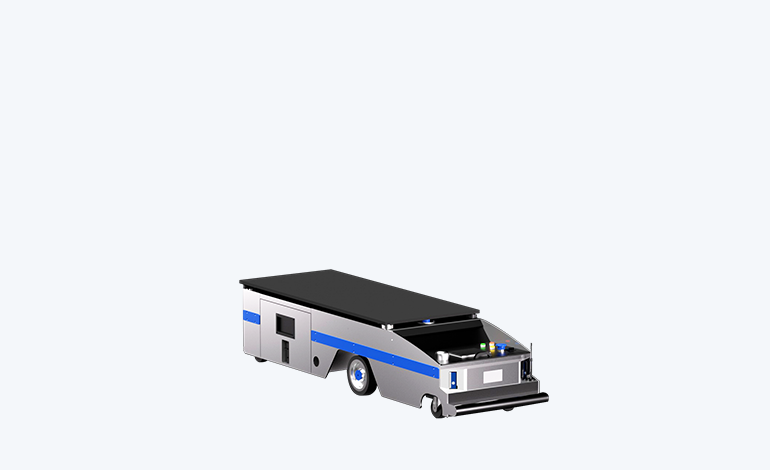
背負い型
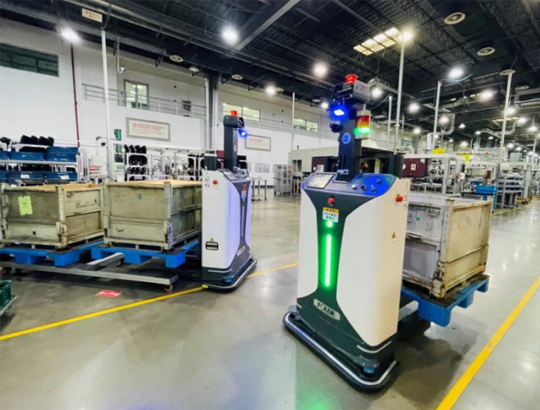
背負い型移動ロボットはリュックサックを背負って材料や運搬物などの対象物を所定の場所に運搬し、工場や生産ラインでの無人運転を実現する。
背負い型移動ロボットの全体的なソリューションは、移動ロボットの車両全体の機能に応じて、主に制御システム、ナビゲーションとセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、オプション機能およびその他のユニットモジュールに分かれています。
詳細の表示
背負い型移動ロボットの全体的なソリューションは、移動ロボットの車両全体の機能に応じて、主に制御システム、ナビゲーションとセンシング、シャーシ駆動、安全検出、インタラクションモジュール、通信モジュール、電源ユニット、オプション機能およびその他のユニットモジュールに分かれています。
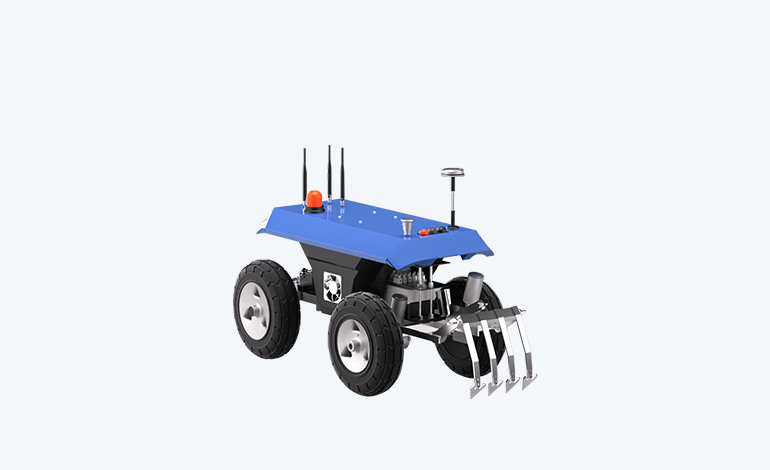
屋外型
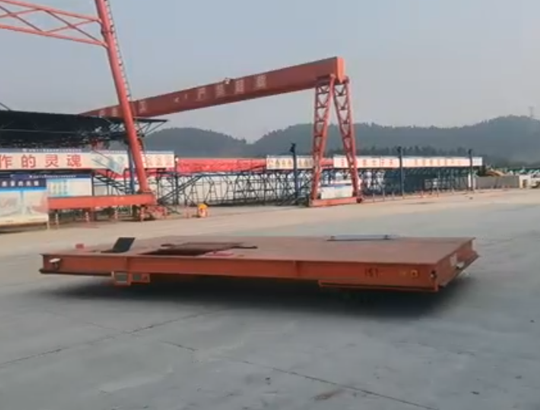
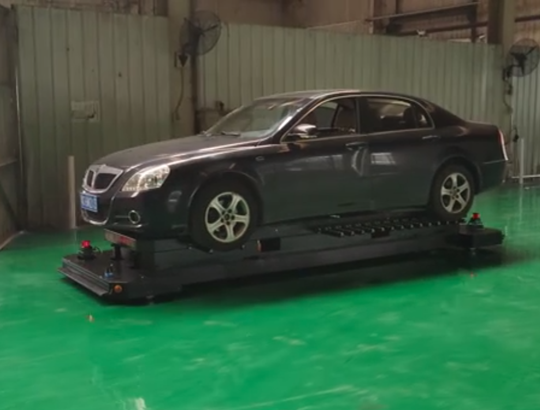
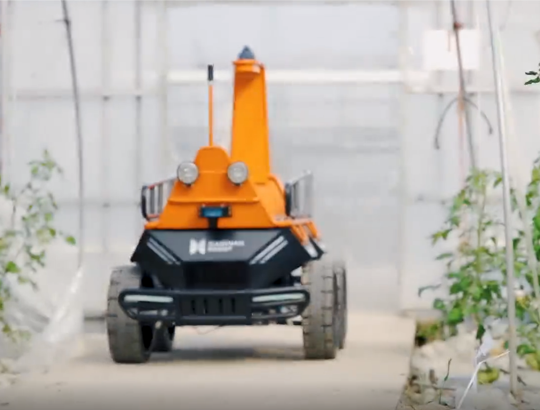
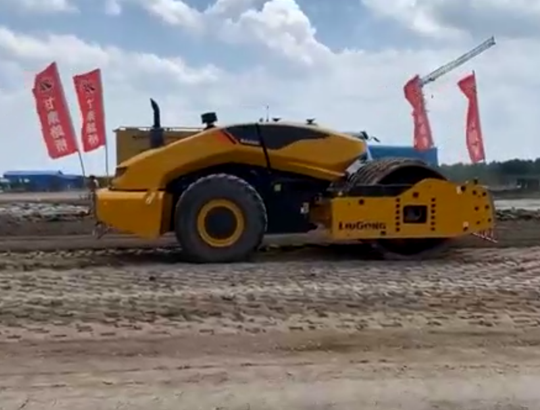
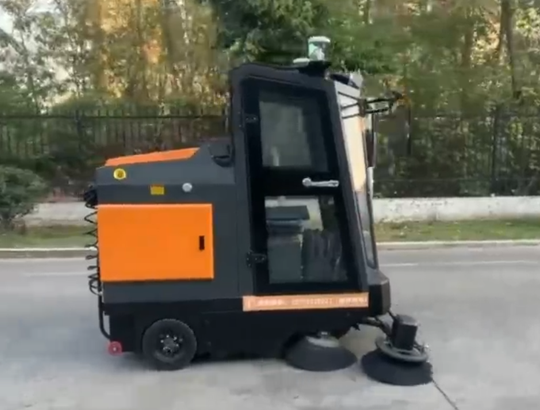
屋外移動ロボットは屋外でハンドリングを行い、一般的に四輪四駆のシャーシを使用する。
屋外移動ロボットの全体的なソリューションは、主に移動ロボットの車両全体の機能に応じて、制御システム、ナビゲーションと検出、シャーシ駆動、安全検出、相互作用モジュール、通信モジュール、電源ユニット、オプション機能およびその他のユニットとモジュールに分かれています。
詳細の表示
屋外移動ロボットの全体的なソリューションは、主に移動ロボットの車両全体の機能に応じて、制御システム、ナビゲーションと検出、シャーシ駆動、安全検出、相互作用モジュール、通信モジュール、電源ユニット、オプション機能およびその他のユニットとモジュールに分かれています。
関連適用シーン
© 2023 Zhejiang Kecong Control Technology Co., Ltd. 公式ウェブサイト | 移動ロボットに人間のサービスを提供しましょう 浙江省公共ネットワークセキュリティ番号 33052302000842 浙ICP备19001570号-1 sitemap.xml