






ソフトウェアの紹介
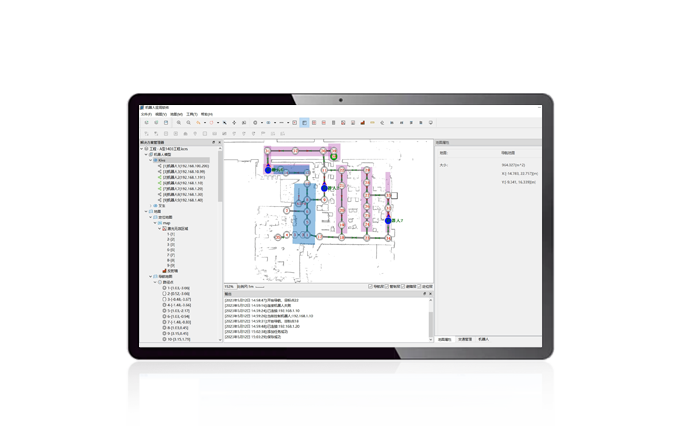
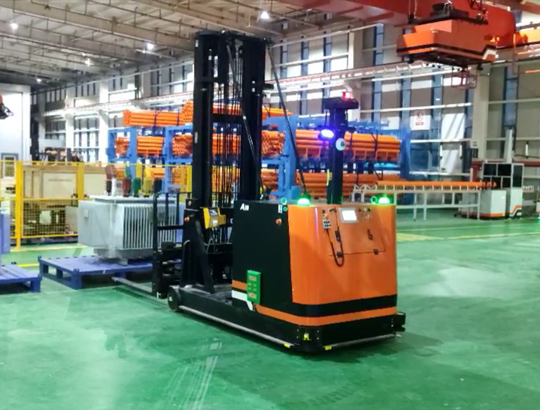
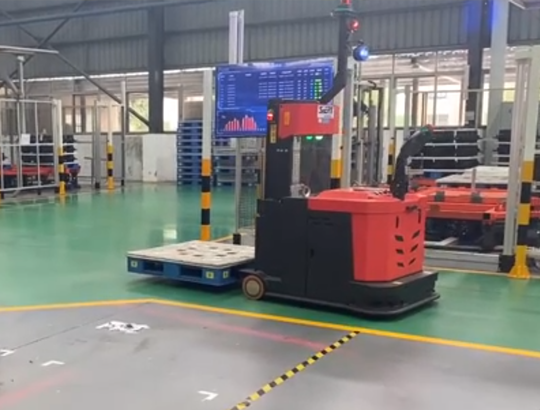
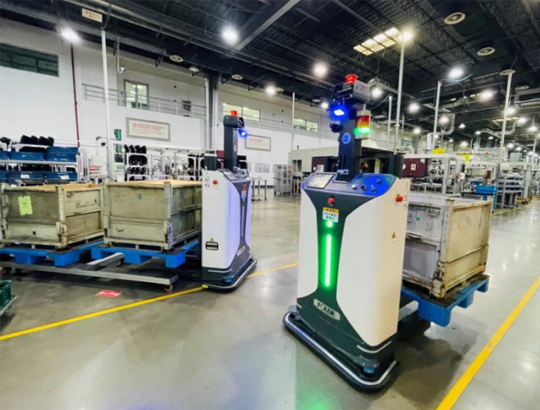
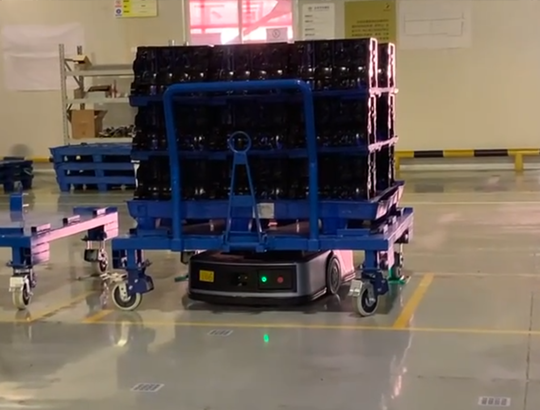
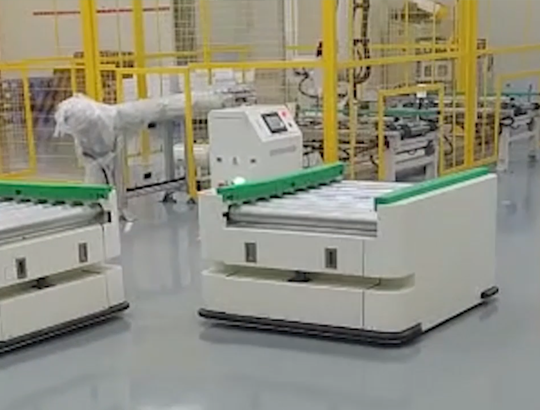
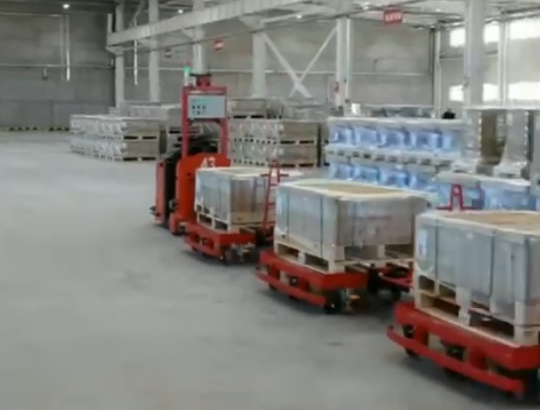
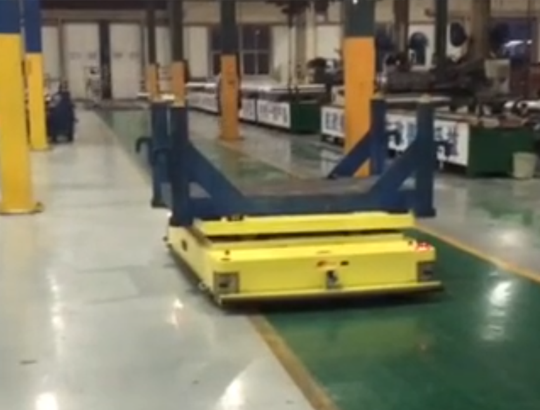
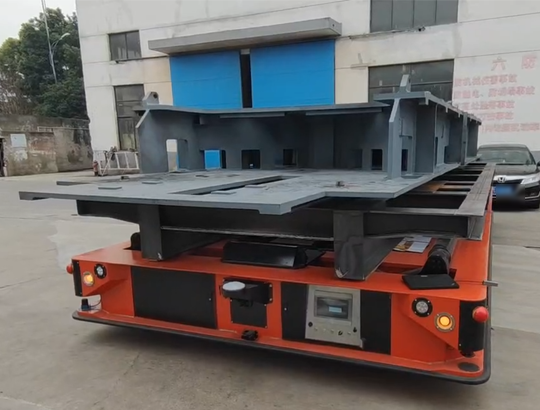
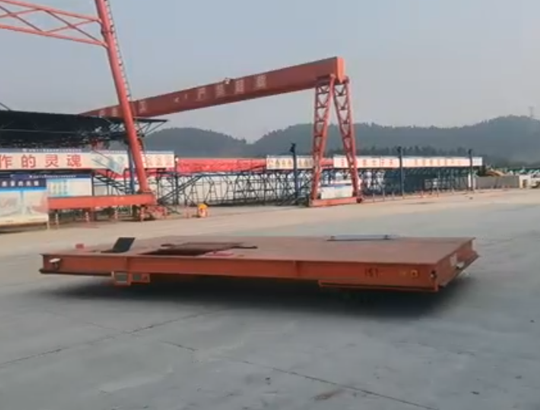
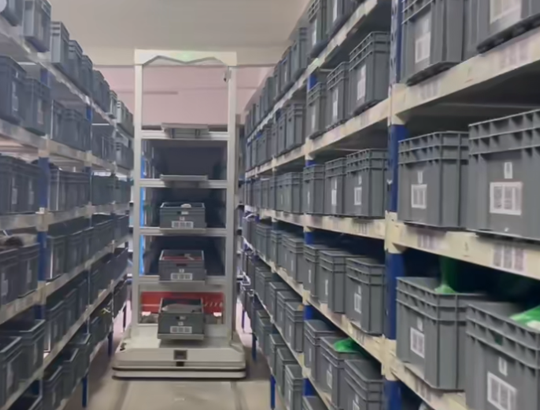
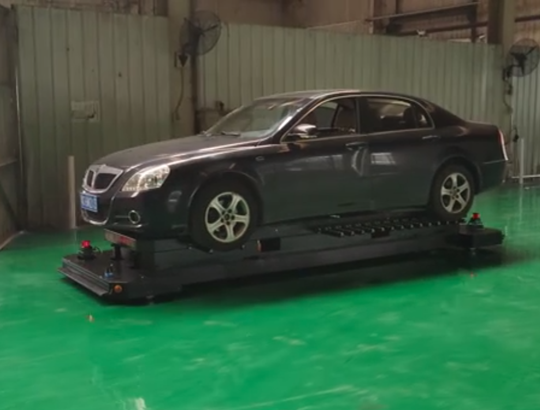
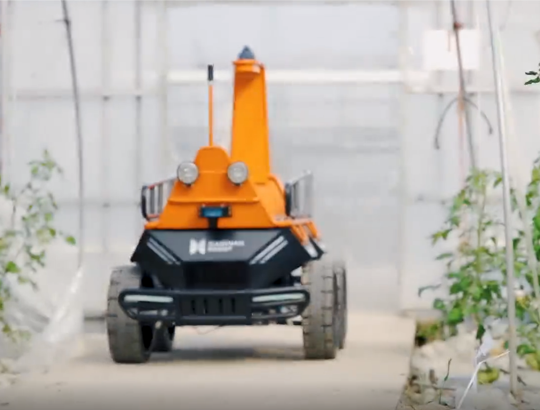
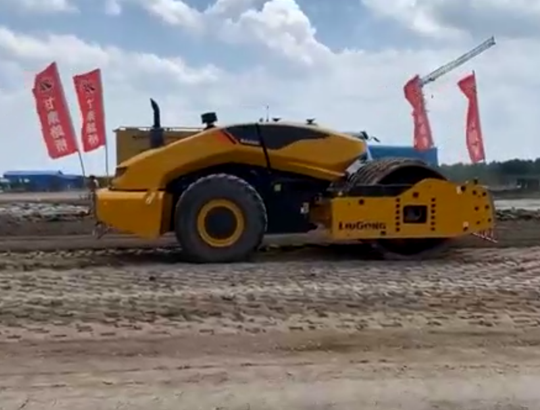
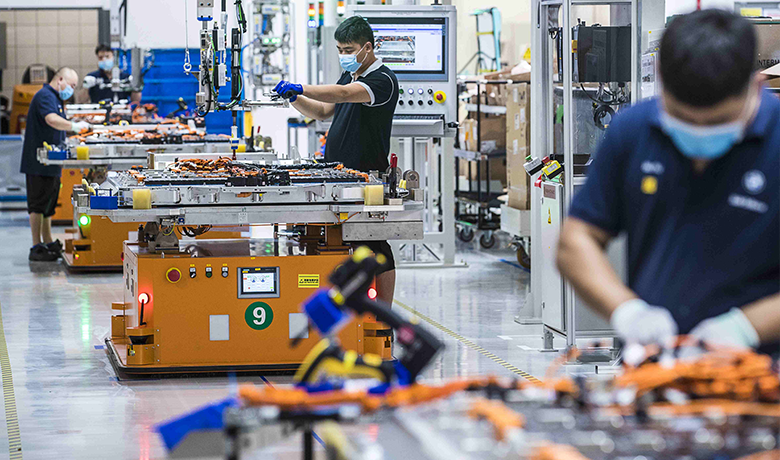
KCONBOTロボットフリート監視・スケジューリングソフトウェアは、独自開発のマルチエージェント・インテリジェント管理プラットフォームです。AGVフリート管理システムと監視・表示インタラクションシステムから構成され、各種ロボットのタスク割当、交通スケジューリング、運用保守、監視表示、タスクフロー設定、Pythonコード作成などを提供します。複数のAIスケジューリングアルゴリズムにより、タスク最適配分、複数ロボットの経路計画、交通管理を行い、ロボット同士、ロボットと自動化設備、ロボットフリート間、ロボットと人の協調作業を実現します。ロボット活用、スマートファクトリー、インテリジェント製造、スマートシティを支える高効率な運用基盤を提供します。
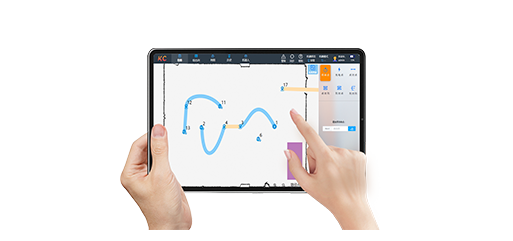
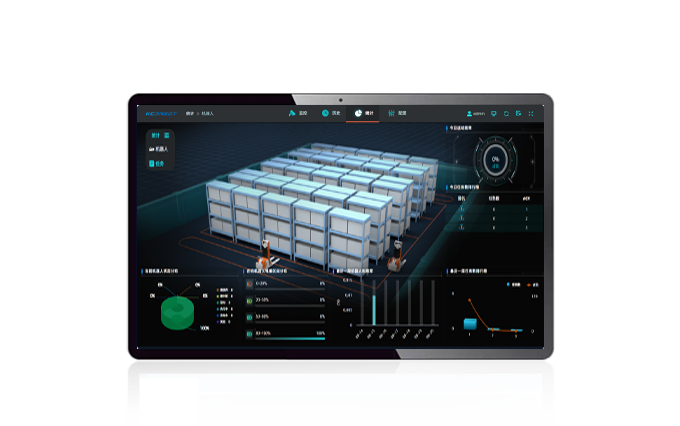
多次元データ分析:体系的なレイアウトにより分析画面の配置を柔軟にし、スペース利用率とグラフ比率を最適化して、データをより明確かつ直感的に可視化します。
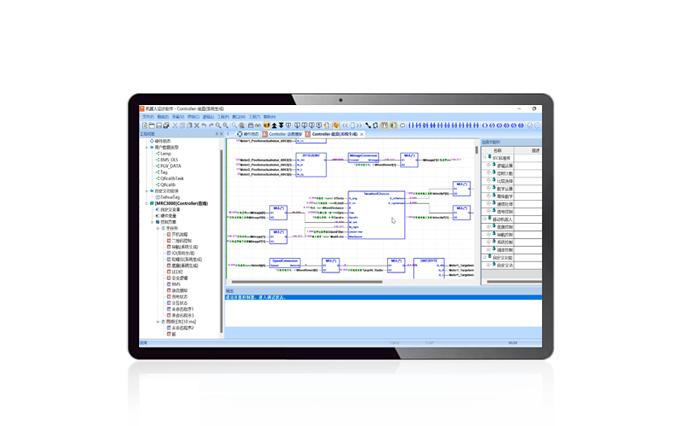
グラフィカル・タスクチェーン:KCONBOTデジタル技術エンジンプラットフォームを基盤に、グラフィカルモジュールをドラッグ&ドロップするだけで、コーディングなしにタスクフローを作成できます。
統合Python開発ツール:組込みPython開発環境とグラフィカル設計機能をシームレスに連携し、作成したスケジューリングタスクを再利用可能なモジュールとしてまとめられます。
導入セキュリティ強化:非対称暗号化、鍵ベースの本人認証、暗号化チャネル、セキュリティ証明書など高信頼性のセキュア通信技術により、データ保護を強化します。
主な機能
ビジネスアルゴリズム効率化
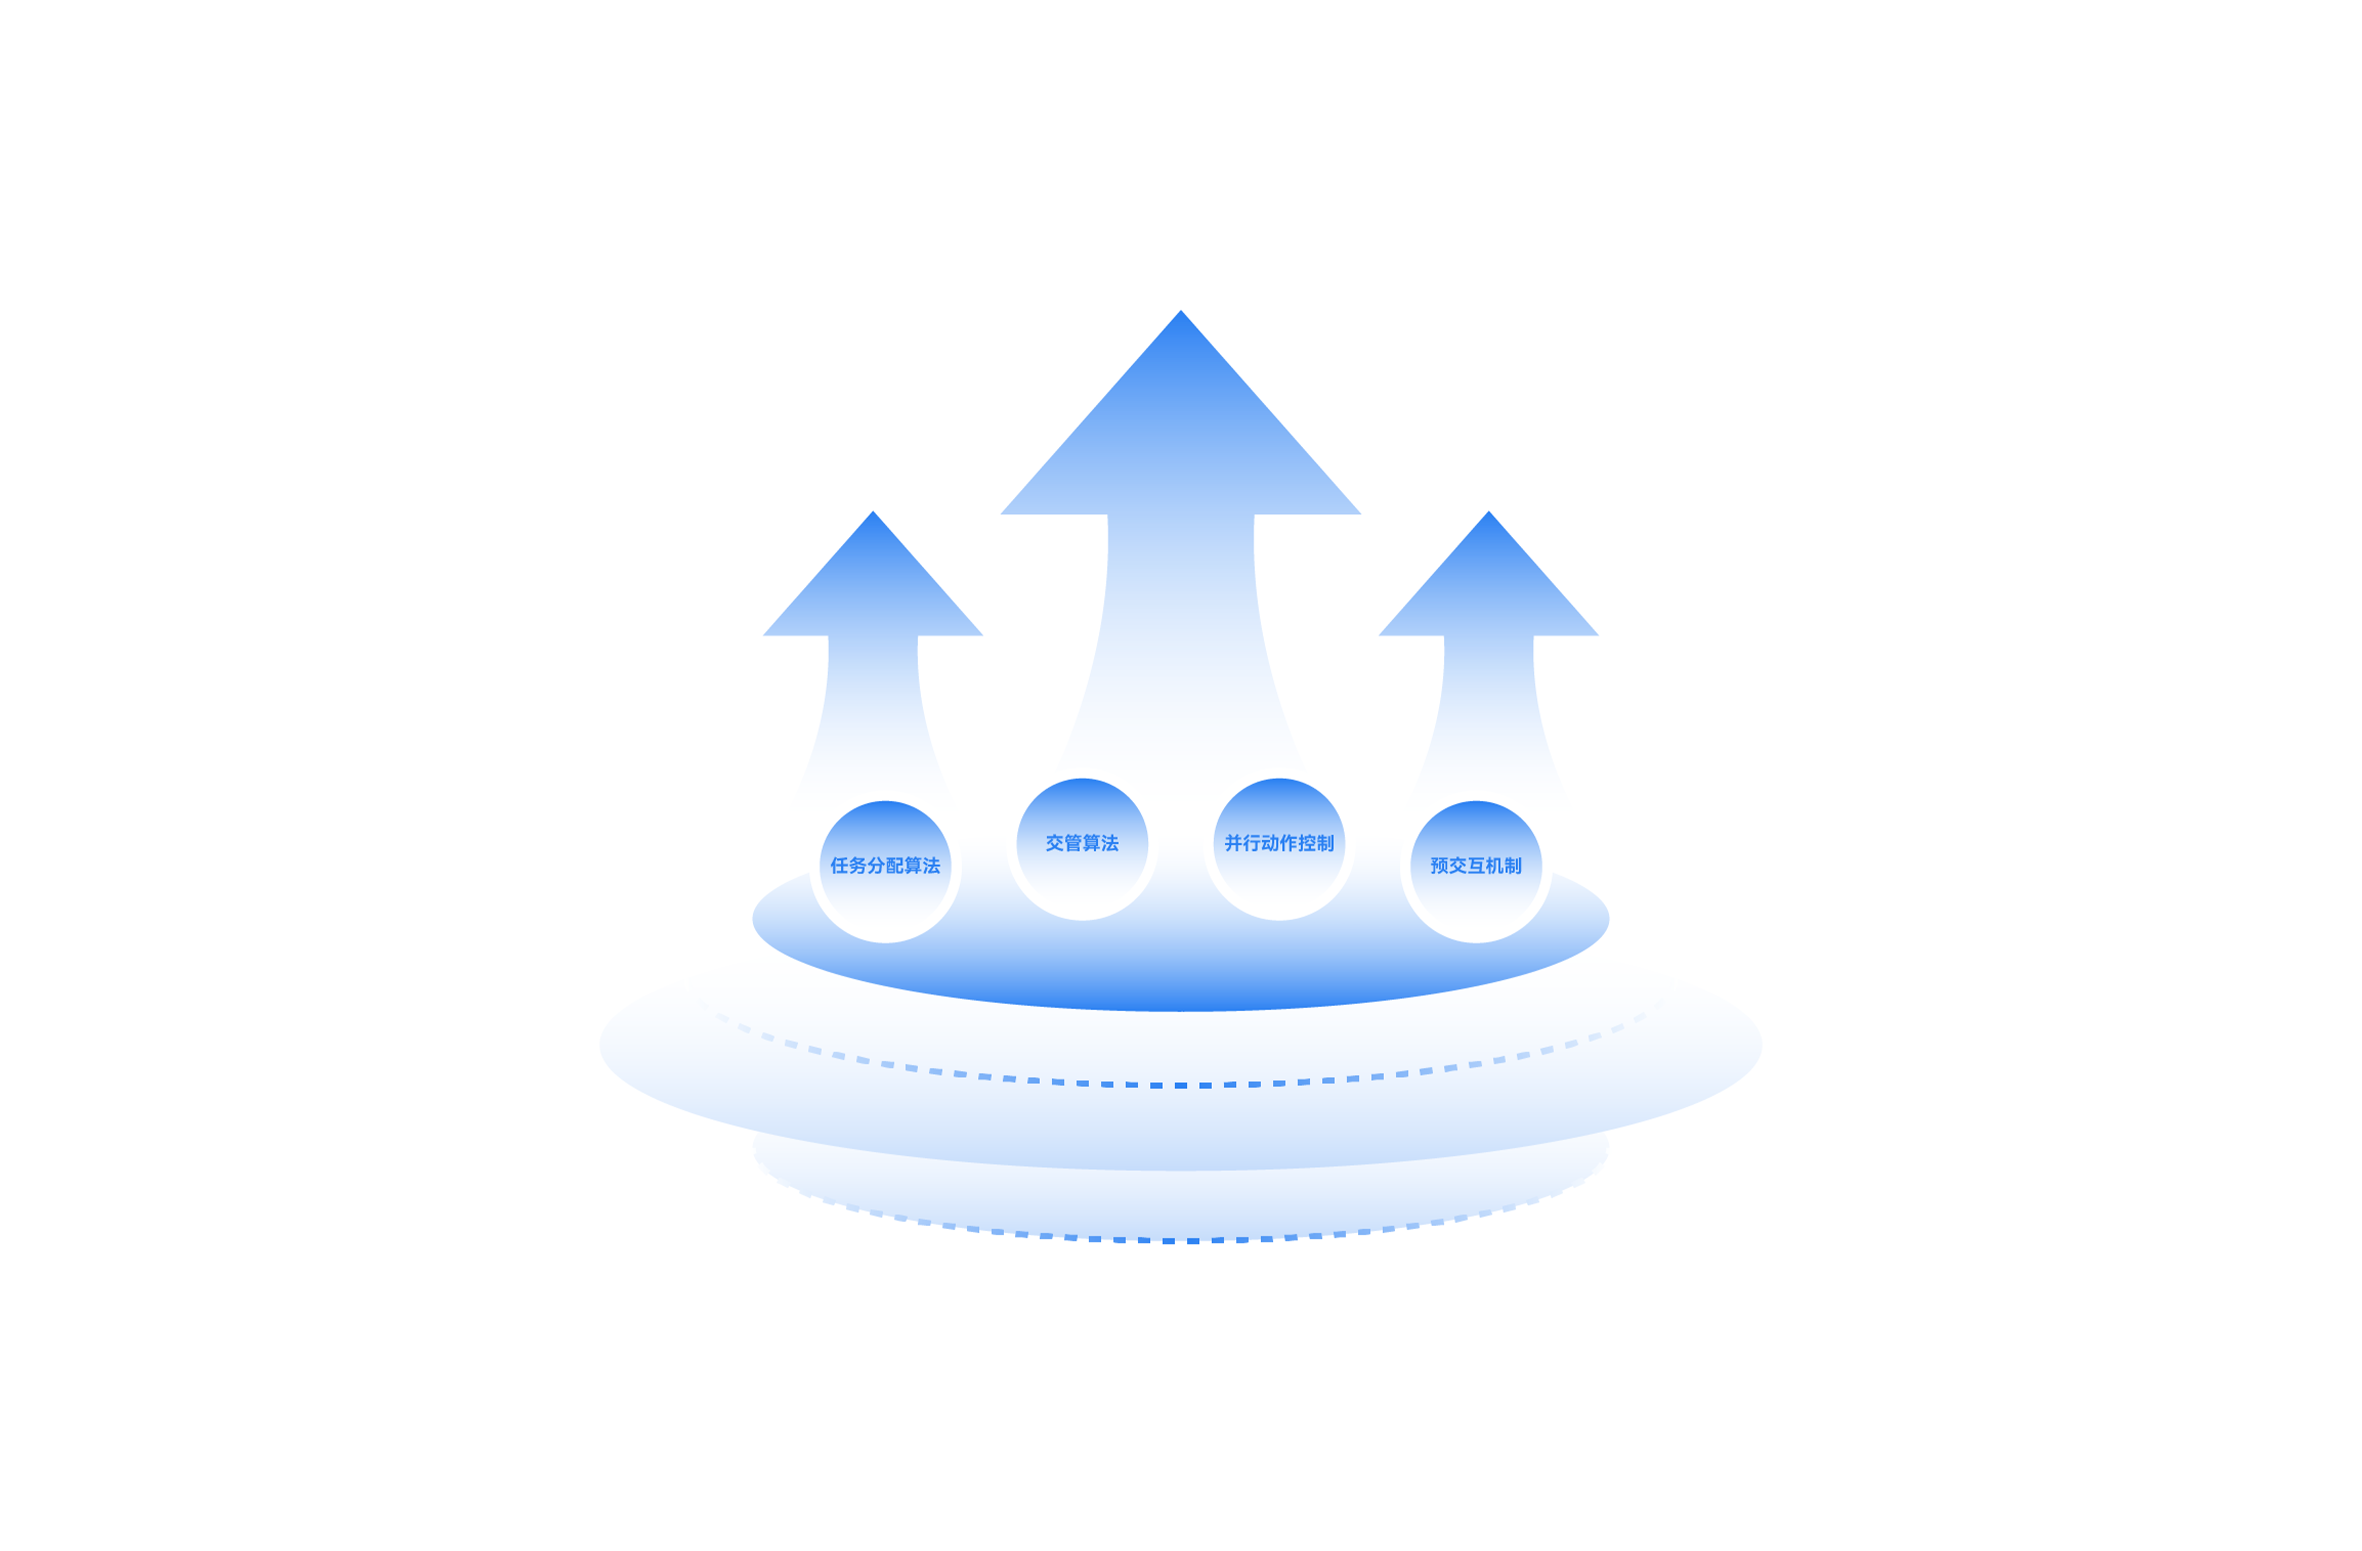
業務ニーズと設備状況に応じて 最適なタスク経路を動的に割り当て。
複数車両の並行経路を交通制御し、経路衝突を効果的に回避。
工程特性と作業優先度に基づき マルチタスクの並列スケジューリングを実現。
実行前に潜在的な衝突ポイントを予測し、事前に調整することで 遅延や異常を最小化します。
複数車両の並行経路を交通制御し、経路衝突を効果的に回避。
工程特性と作業優先度に基づき マルチタスクの並列スケジューリングを実現。
実行前に潜在的な衝突ポイントを予測し、事前に調整することで 遅延や異常を最小化します。
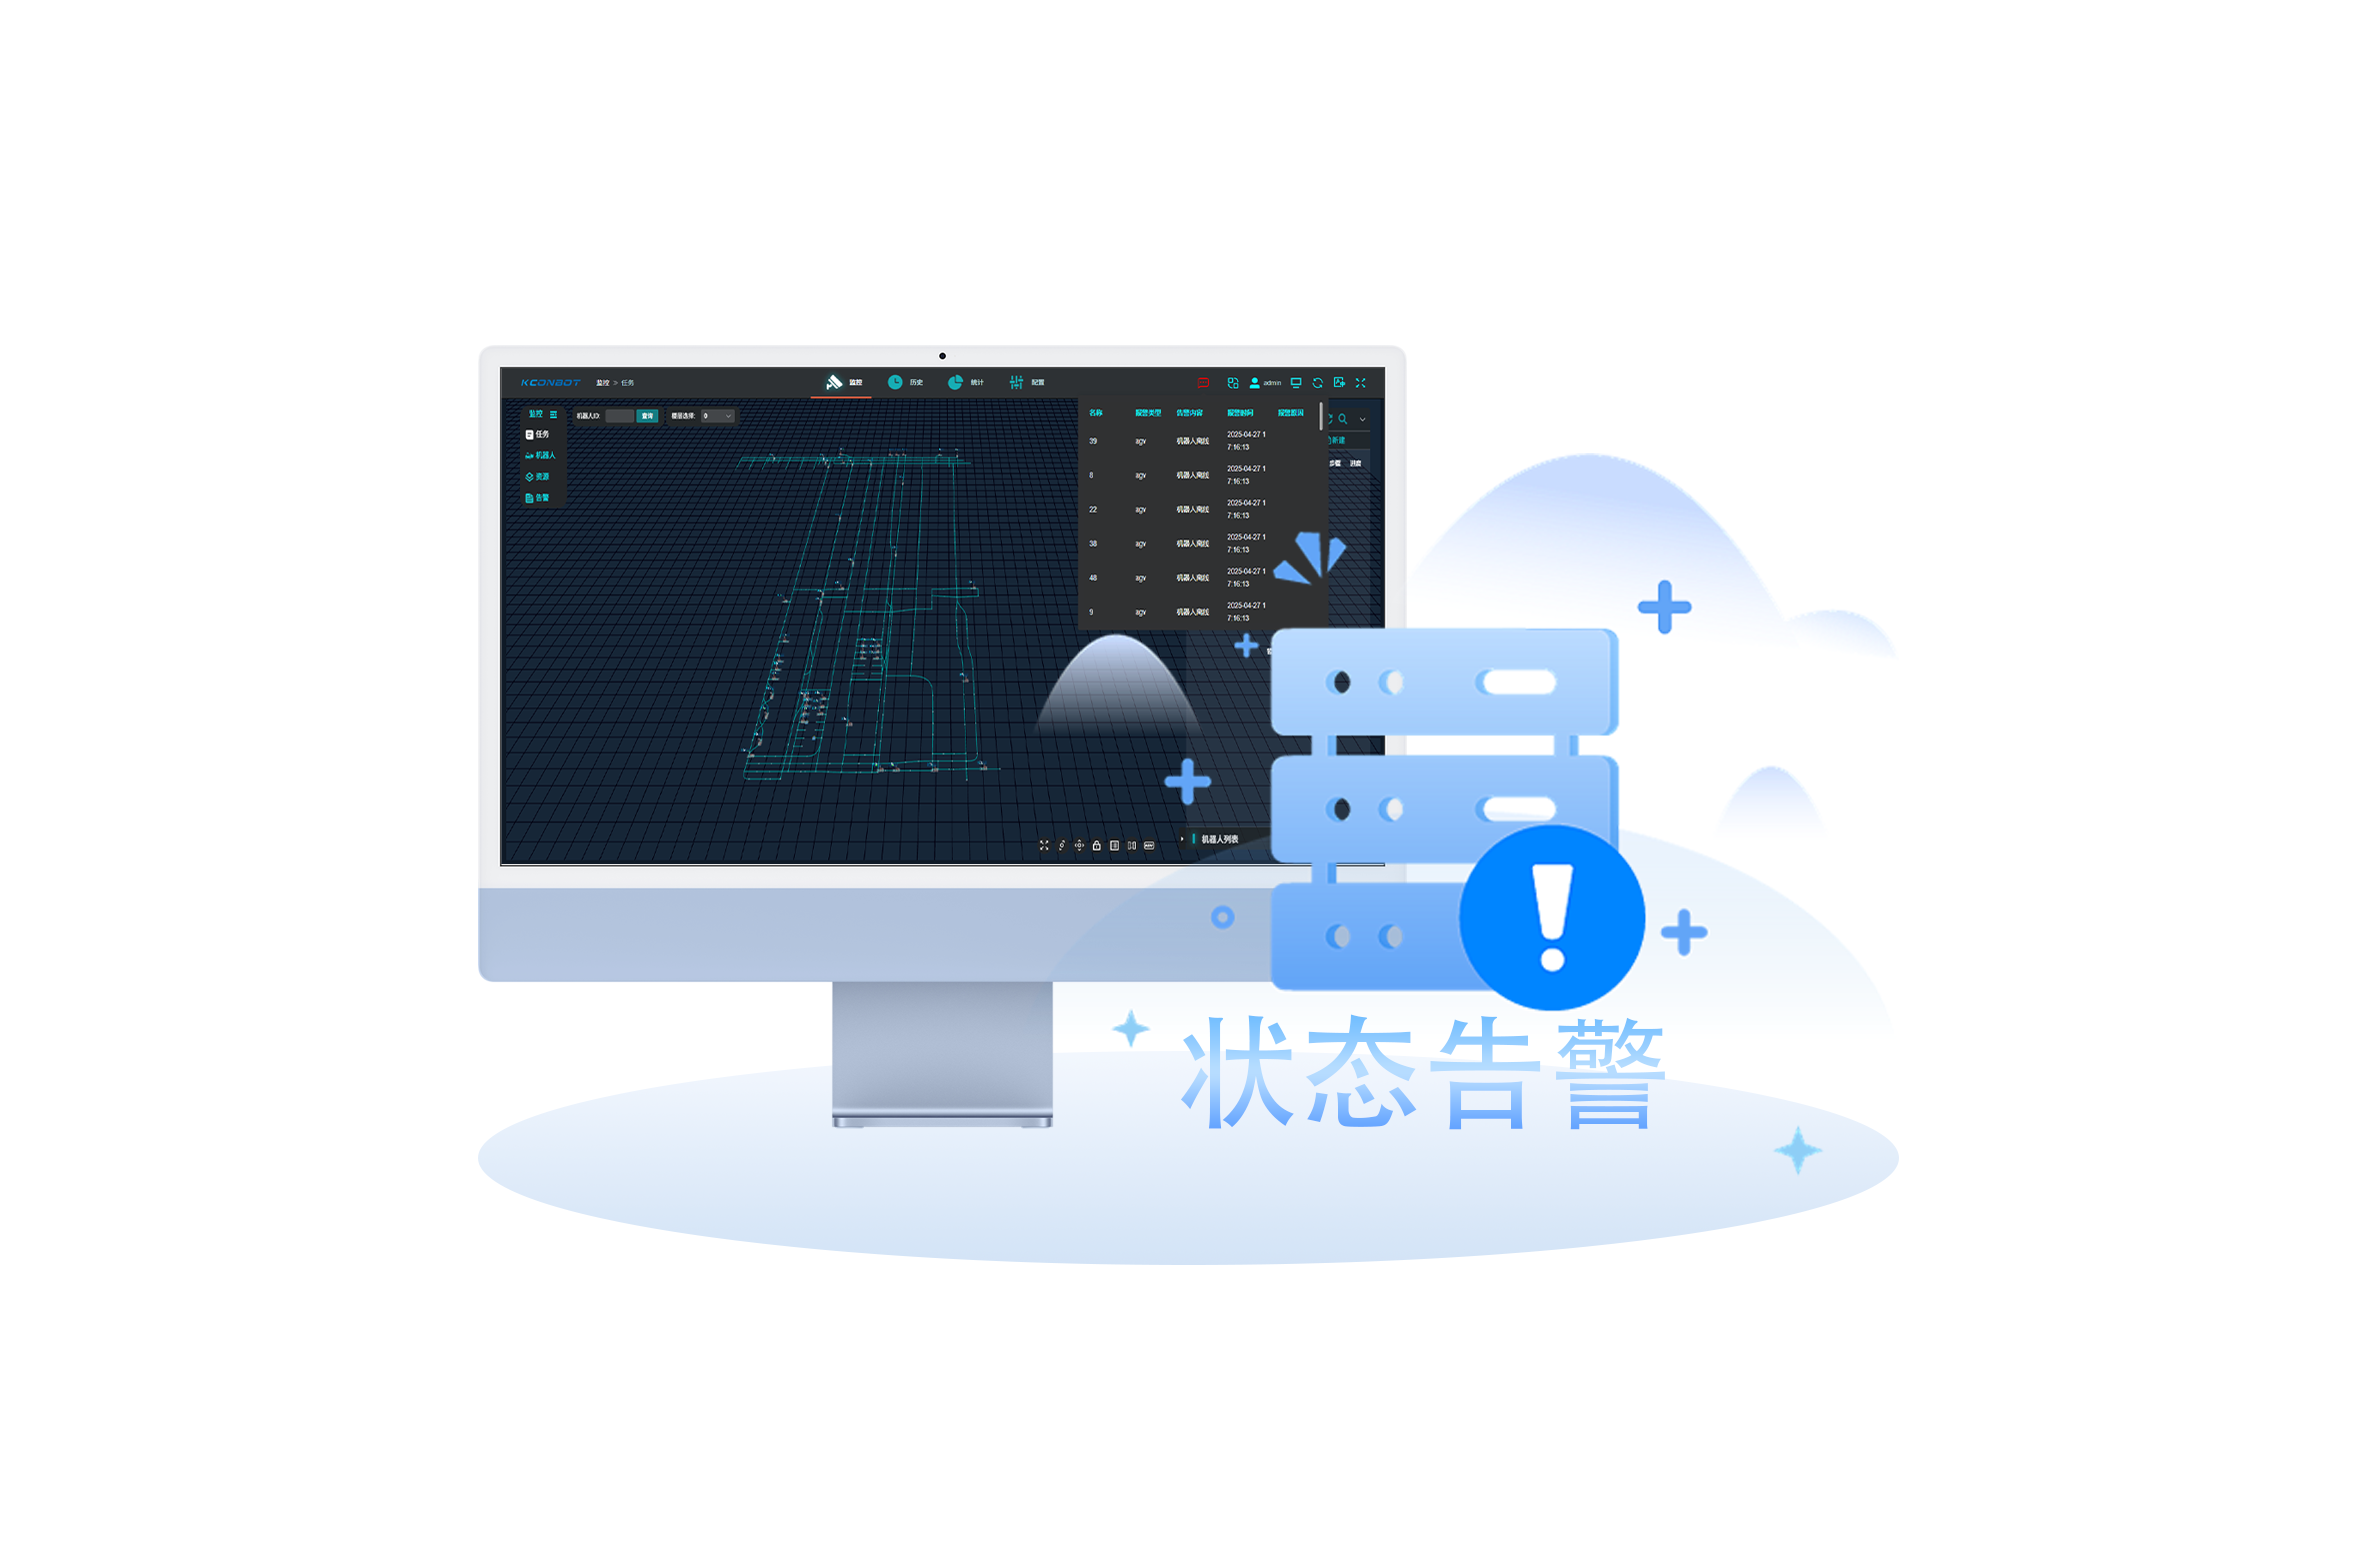
タスク状態アラート & 映像再生
リアルタイムでタスクの進行状況を監視し、異常を即時に検知・フィードバック。
貨物の詰まりやタスクのタイムアウトが発生した場合は 自動的にアラートを発報し、車載端末と監視プラットフォームへ同期通知。
さらに 映像の保存・再生機能を備え、ユーザーは過去1か月の作業映像を追跡・確認できます。
貨物の詰まりやタスクのタイムアウトが発生した場合は 自動的にアラートを発報し、車載端末と監視プラットフォームへ同期通知。
さらに 映像の保存・再生機能を備え、ユーザーは過去1か月の作業映像を追跡・確認できます。

シミュレーションシステム機能
90%以上のシミュレーション精度を実現し、1,000台以上のAGV同時稼働をサポート。
シミュレーションと実機の連携により、ソリューションの 実現可能性と堅牢性を検証します。
シミュレーションと実機の連携により、ソリューションの 実現可能性と堅牢性を検証します。
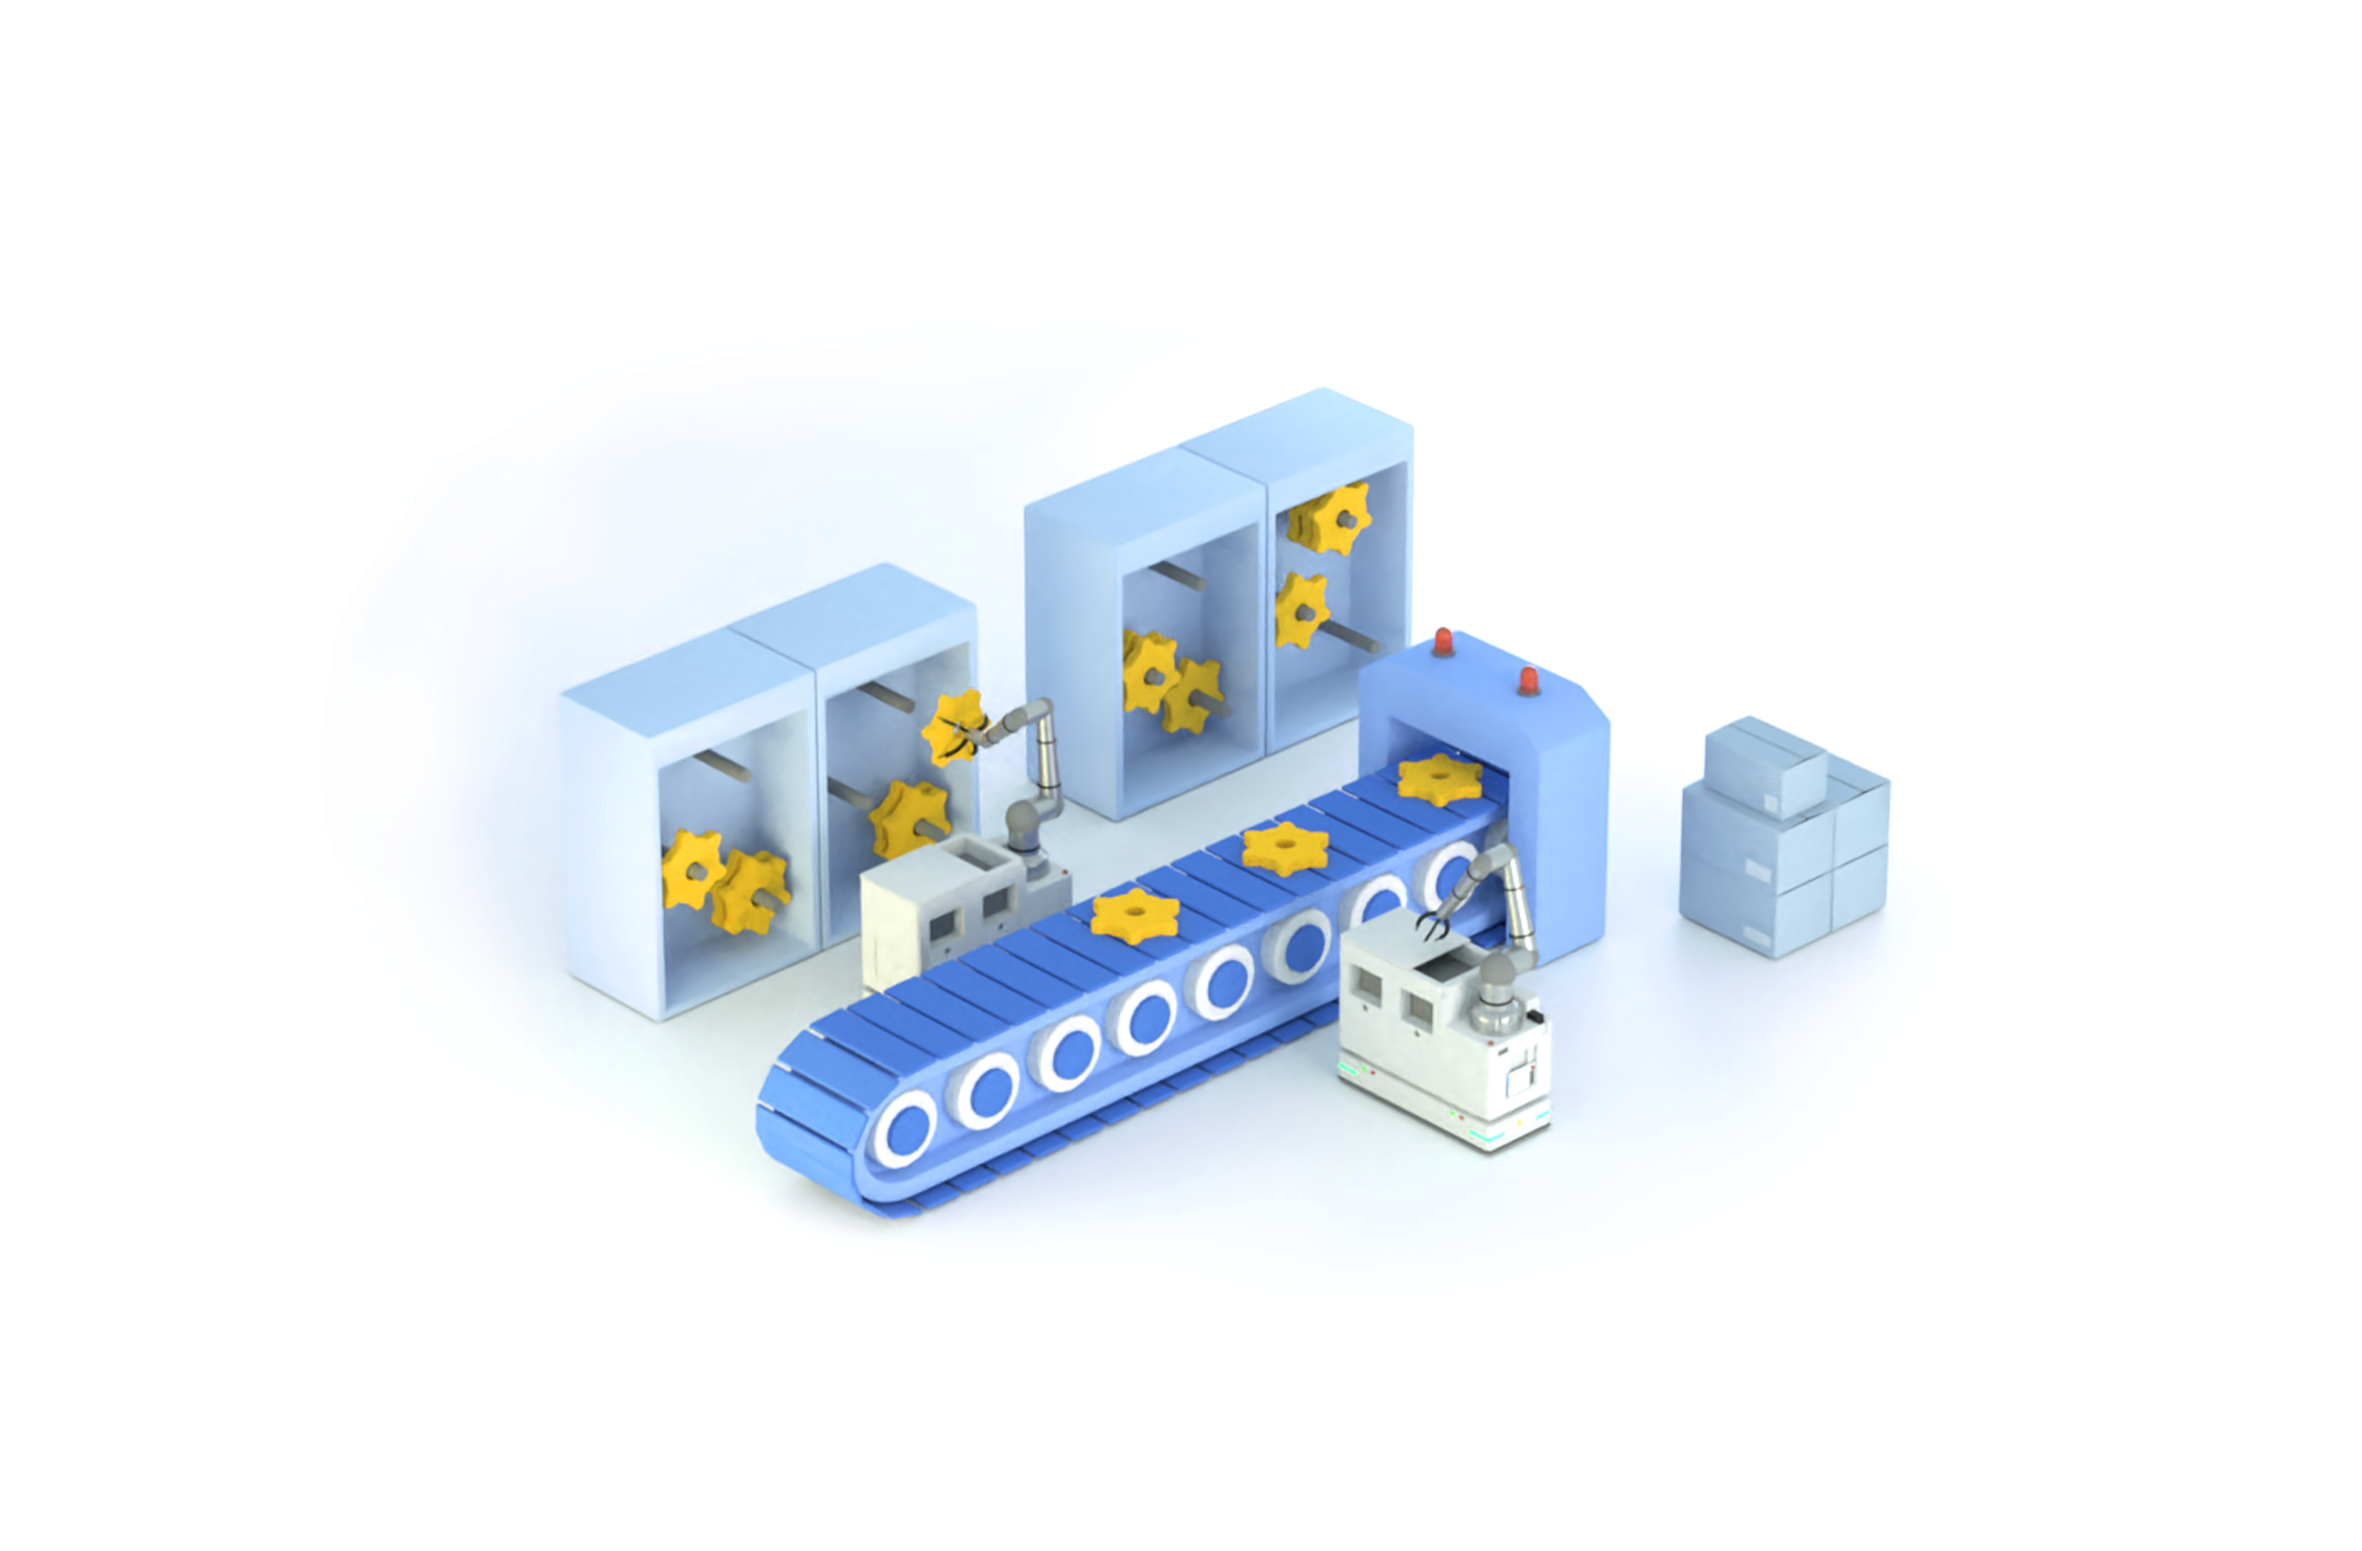
工作機械との連携
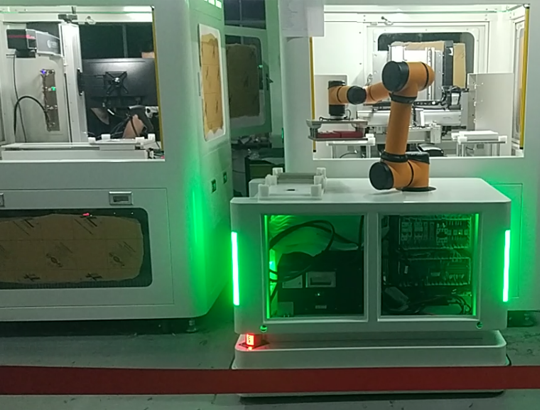
システムは工作機械とシームレスに接続し、工程ニーズに基づいて 自動的に搬送タスクを生成。
柔軟な生産プロセスの連携を実現します。
柔軟な生産プロセスの連携を実現します。

過去タスク・ログ照会 & ビジネス可視化
過去のタスクやログを検索・分析し、業務追跡や異常特定を容易に。
蓄積データの統計分析により、企業の スケジューリング戦略やリソース配分の最適化を支援します。
蓄積データの統計分析により、企業の スケジューリング戦略やリソース配分の最適化を支援します。

シンプルな設定 & クイックデプロイ
標準化された設定プロセスにより、短期間でシステム導入と業務検証を完了。
迅速な立ち上げで 生産投入を加速します。
迅速な立ち上げで 生産投入を加速します。
© 2023 Zhejiang Kecong Control Technology Co., Ltd. 公式ウェブサイト | 移動ロボットに人間のサービスを提供しましょう 浙江省公共ネットワークセキュリティ番号 33052302000842 浙ICP备19001570号-1 sitemap.xml