






型式 | MRC3100-L101 | MRC3100-L104 | MRC3100-H101 | MRC3100-H104 |
説明 | 差動駆動専用コントローラ | 差動駆動専用コントローラ | 差動駆動専用コントローラ | 差動駆動専用コントローラ |
外形寸法 W x H x D (mm) | 150.5×100.5×40 | 150.5×100.5×40 | 150.5×100.5×40 | 150.5×100.5×40 |
保護等級 | IP65 | IP65 | IP65 | IP65 |
温度 | -25℃~+70℃ | -25℃~+70℃ | -25℃~+70℃ | -25℃~+70℃ |
湿度 | 10%~90%RH 結露なきこと | 10%~90%RH 結露なきこと | 10%~90%RH 結露なきこと | 10%~90%RH 結露なきこと |
EMC | 産業レベル3 | 産業レベル3 | 産業レベル3 | 産業レベル3 |
IMU | √ | √ | √ | √ |
差動駆動シャーシモデル | 2輪差動駆動、4輪差動駆動 | 2輪差動駆動、4輪差動駆動 | 2輪差動駆動、4輪差動駆動 | 2輪差動駆動、4輪差動駆動 |
舵輪シャーシモデル | × | × | × | × |
その他のシャーシモデル | × | メカナムホイール | × | メカナムホイール |
レーザナビゲーション | √ | √ | √ | √ |
QRコードナビゲーション | √ | √ | × | × |
磁気ナビゲーション | × | × | × | × |
その他のナビゲーション方式 | ハイブリッドナビゲーション | ハイブリッドナビゲーション | GNSSナビゲーション、ハイブリッドナビゲーション | GNSSナビゲーション、ハイブリッドナビゲーション |
ナビゲーション測位精度 | ±5mm、±2mm(リフター) | ±5mm、±2mm(リフター) | 3D LiDARナビゲーション ±10mm、GNSSナビゲーション ±50mm、GNSS + 3D LiDARハイブリッドナビゲーション ±25mm | 3D LiDARナビゲーション ±10mm、GNSSナビゲーション ±50mm、GNSS + 3D LiDARハイブリッドナビゲーション ±25mm |
角度制御精度 | ±0.5° | ±0.5° | ±1° | ±1° |
マップ面積 | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ |
CAN(チャンネル) | 3 | 3 | 3 | 3 |
RS485/RS232/RS422(チャンネル) | 3/×/2 | 3/×/2 | 3/×/× | 3/1/× |
多重化通信ポート(チャンネル) | 1(CAN/RS485/RS232設定可能) | 1(CAN/RS485/RS232設定可能) | 1(CAN/RS485/RS232設定可能) | 1(CAN/RS485/RS232設定可能) |
PWMチャンネル | × | × | × | × |
AI/AO | × | × | × | × |
DI/DO/DIO | 14/8/4 | 14/8/4 | 14/8/4 | 14/8/4 |
エンコーダ(チャンネル) | 2 | 2 | 2 | 2 |
オーディオインターフェース | 1 | 1 | 1 | 1 |
有線産業用Ethernet | 3 | 3 | 3 | 3 |
無線デバッグインターフェース | √ | √ | √ | √ |
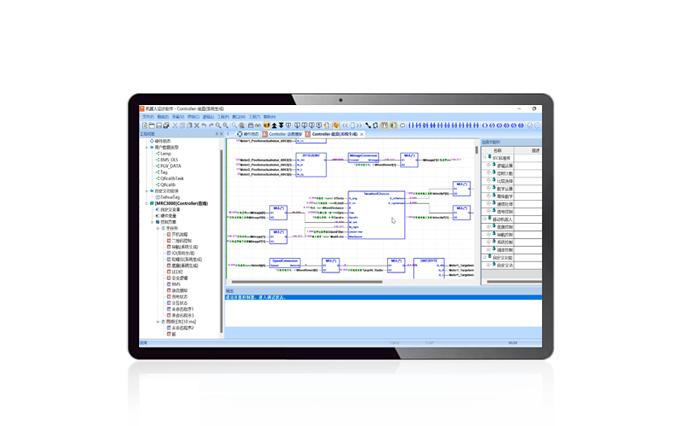
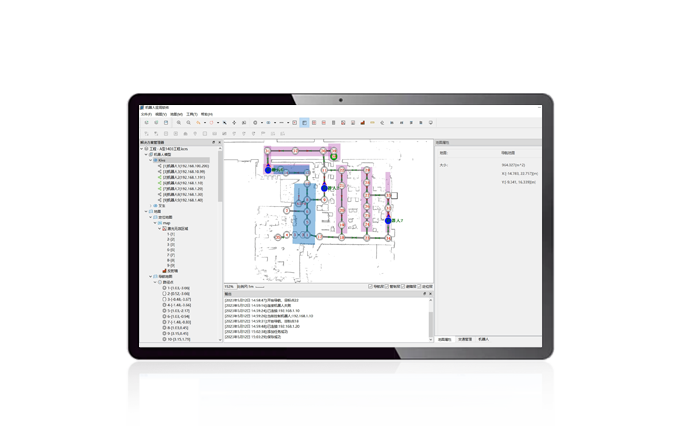
ロボット設計ソフトウェア | √ | √ | √ | √ |
ロボットアプリケーションソフトウェア | √ | √ | √ | √ |
ロボット監視・スケジューリングソフトウェア | オプション | オプション | オプション | オプション |
拡張機能 | パレット認識、ビジョン測位、パレット脚認識、追従機能、ランドマーク二次測位、ナビゲーションLiDAR補助障害物回避、3Dビジョン障害物回避 | パレット認識、ビジョン測位、パレット脚認識、追従機能、ランドマーク二次測位、ナビゲーションLiDAR補助障害物回避、3Dビジョン障害物回避 | パレット認識、パレット脚認識、追従機能、ランドマーク二次測位、ナビゲーションLiDAR補助障害物回避、3Dビジョン障害物回避 | パレット認識、パレット脚認識、追従機能、ランドマーク二次測位、ナビゲーションLiDAR補助障害物回避、3Dビジョン障害物回避v |
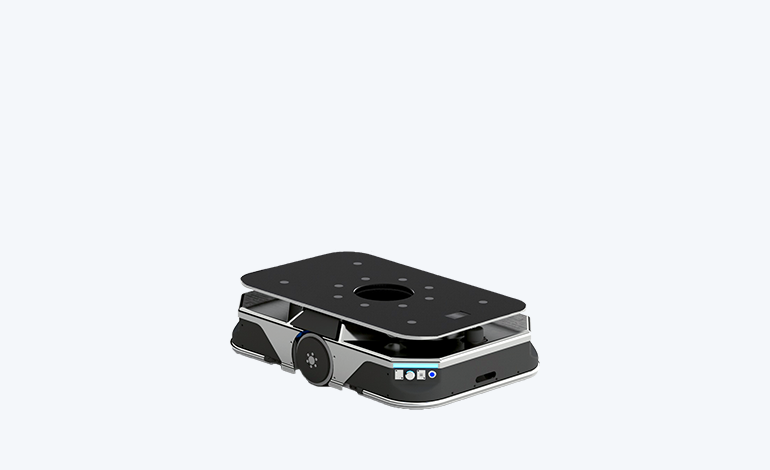
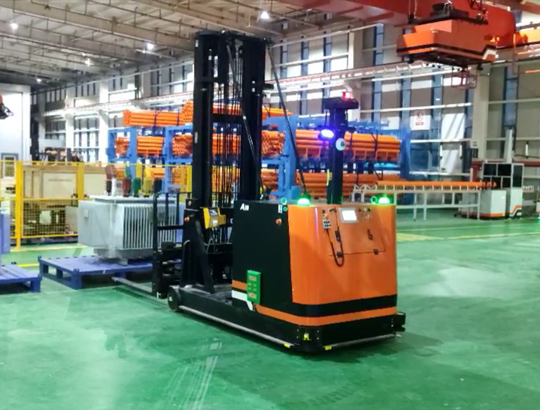
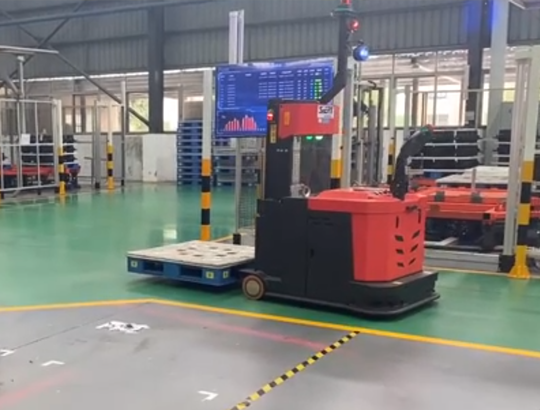
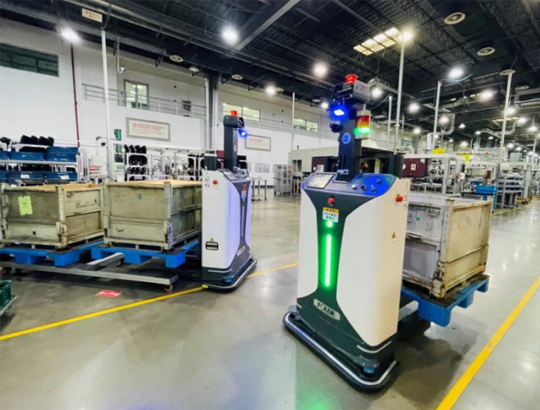
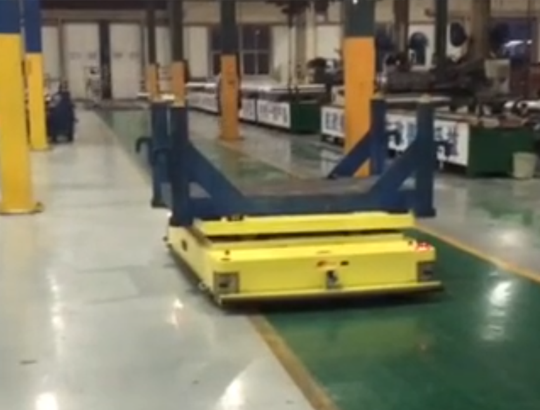
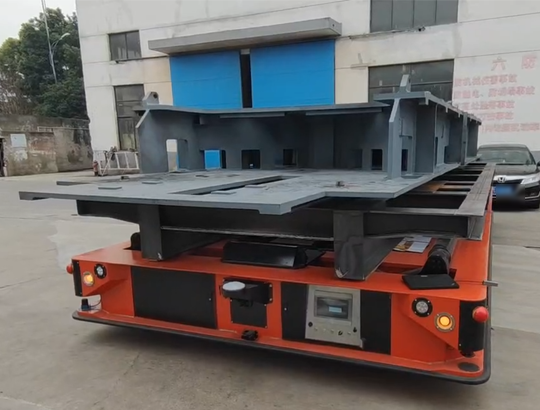
潜在的なリフティングとハンドリングの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーション センサー、シャーシ ドライブ、アクチュエーター、安全検出、インタラクティブ モジュール、通信モジュール、電源ユニット、オプションの 9 つのカテゴリに主に分類されます。機能、ユニットモジュール構成が大きい。
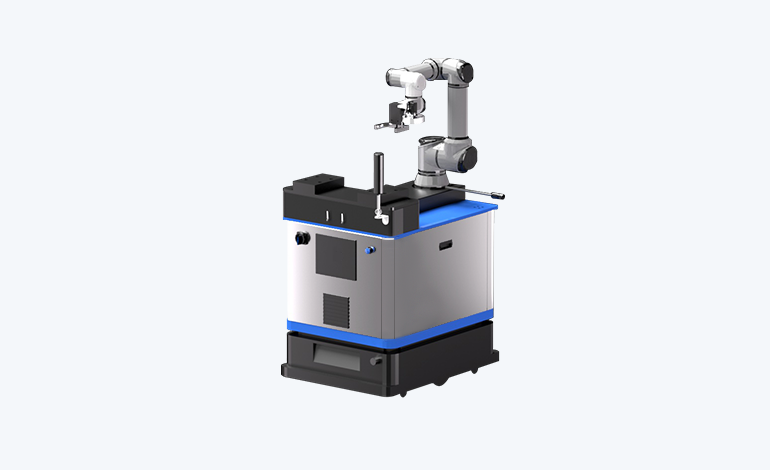
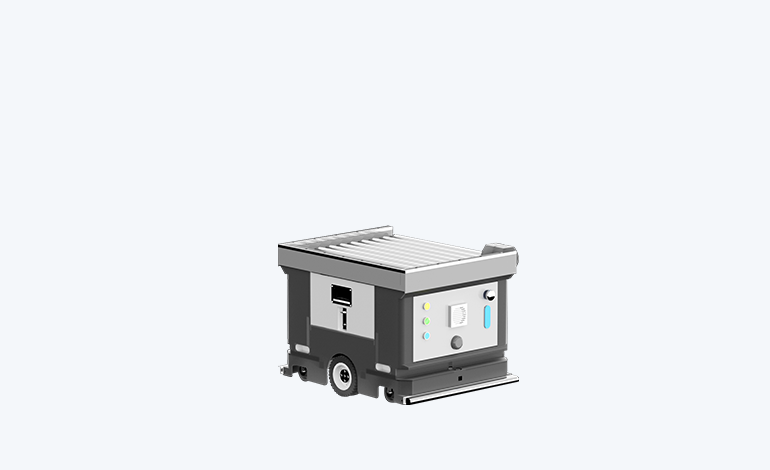
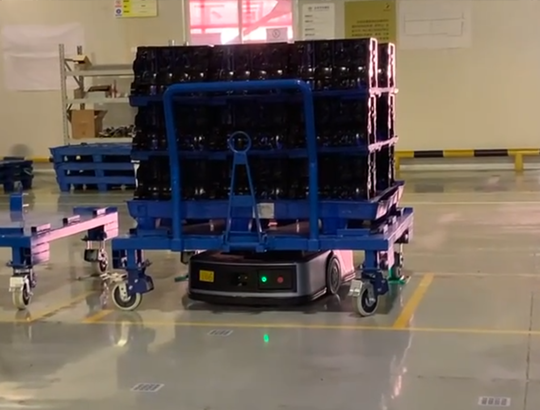
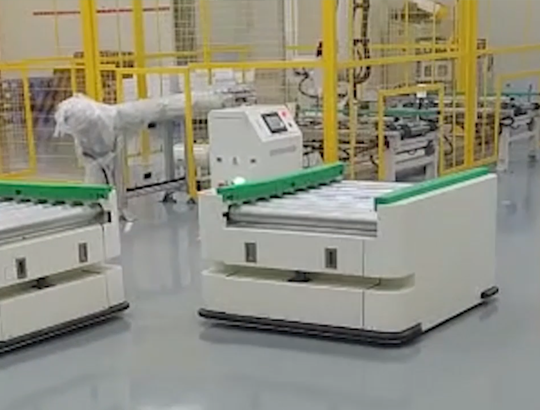
コンベア型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、主に制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、オプション機能に分かれます。大規模なユニットモジュール構成。。
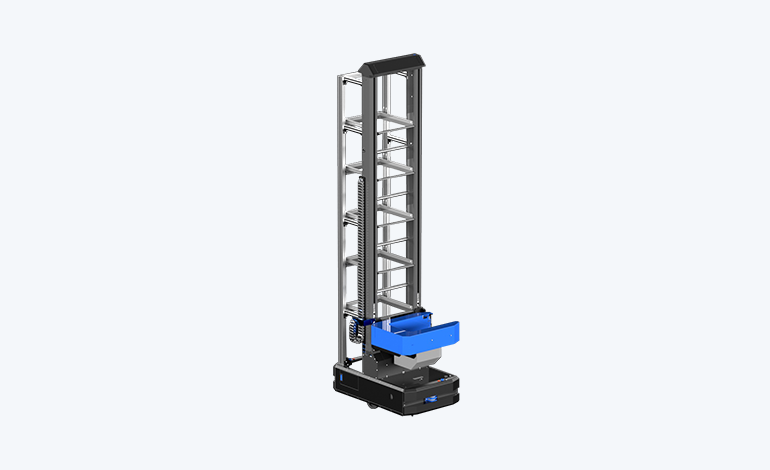
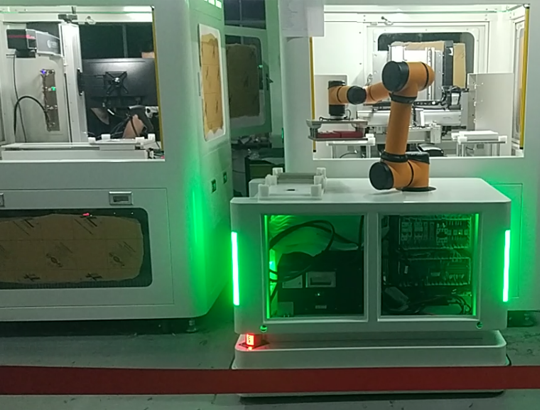
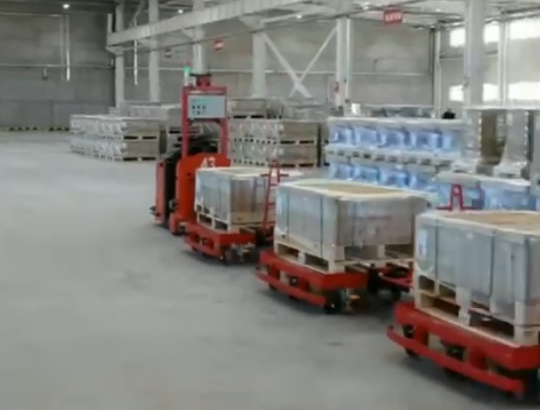
ボックス型移動ロボットの全体的なソリューションは、移動ロボットの車両機能に応じて、制御システム、ナビゲーションセンサー、シャーシドライブ、アクチュエーター、安全検出、インタラクティブモジュール、通信モジュール、電源ユニット、豊富なユニットモジュール構成とオプション機能を搭載。